션트 저항 전류 측정: 저항값 선택과 발열 전력 계산법
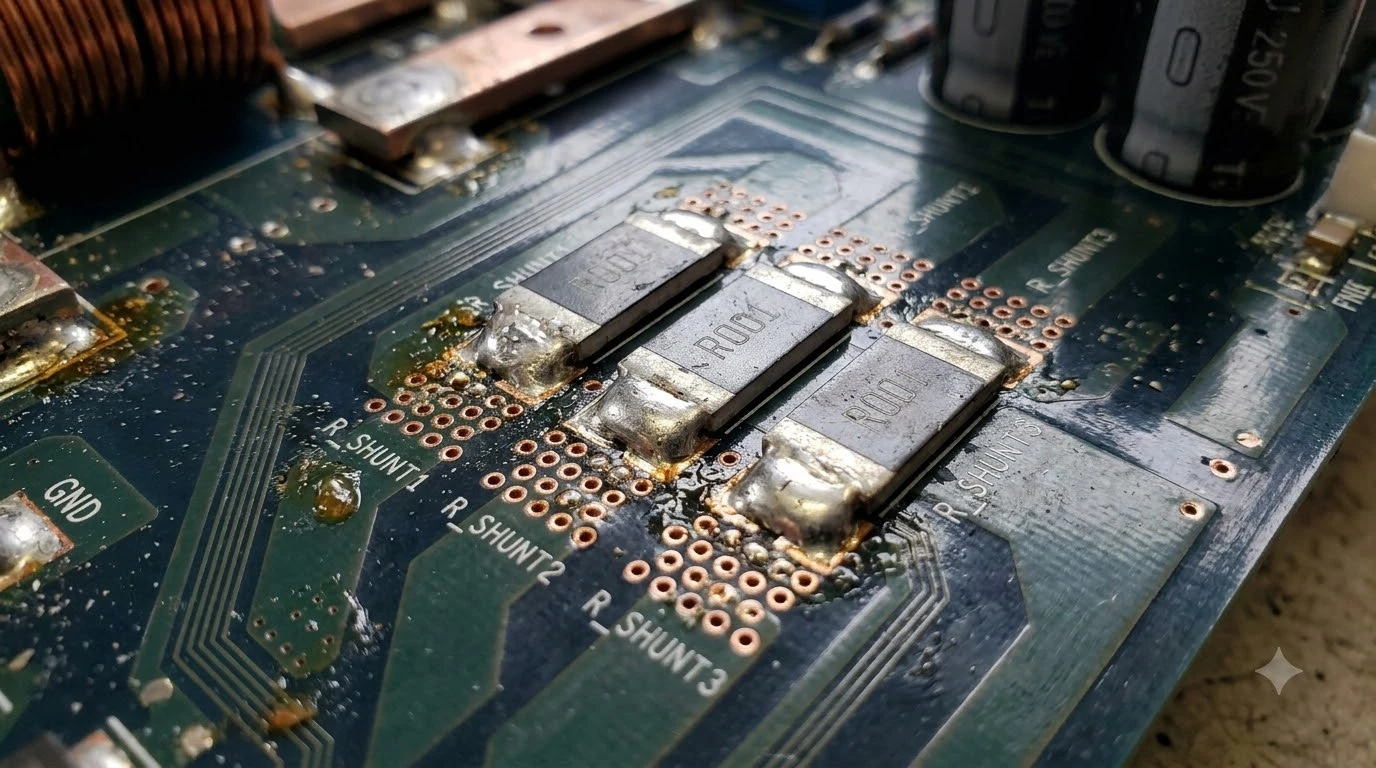
모터 드라이버 인버터, 배터리 관리 시스템(BMS), 스위칭 전원 공급 장치(SMPS) 설계 시 전류 궤환의 정밀도를 확보하는 것은 제어 루프 안정성을 결정짓는 핵심 과제입니다. 특히 션트 저항 전류 측정 방식은 비용 대비 정확도가 우수하여 널리 쓰이지만, 미세 저항값 선정 시 신호 대 잡음비(SNR) 확보와 줄열($I^2R$)에 의한 발열 손실 사이에서 첨예한 아키텍처 딜레마를 유발합니다. 저항값이 너무 작으면 센싱 전압이 증폭기 오프셋에 묻히고, 반대로 커지면 전력 정격 초과 및 극심한 열 드리프트가 발생합니다.
수십 암페어 이상의 대전류 환경에서는 수 밀리오옴(mΩ) 단위의 미세한 저항에서도 수 와트 이상의 열이 집중되어 저항 자체의 저항 온도 계수(TCR)에 의해 측정 오차가 기하급수적으로 증가합니다. 따라서 증폭기 입력 범위와 허용 전압 강하를 조율하는 정밀 저항값 선택과 허용 전력 디레이팅 계산이 선행되어야만 신뢰할 수 있는 피드백 루프를 구축할 수 있습니다.
페이지내용
션트 저항 전류 측정: 전압 강하와 발열 전력의 트레이드오프
옴의 법칙($V = I \cdot R$)에 기초한 션트 저항 측정은 부하와 직렬로 연결된 션트 양단의 미소 전압 강하를 측정하여 전류를 환산합니다. 이때 아날로그-디지털 컨버터(ADC) 또는 전류 감지 증폭기(CSA)의 풀스케일 입력 범위를 최대한 활용하기 위해서는 전압 강하($V_{shunt}$)가 충분히 커야 시스템 노이즈 및 증폭기 입력 오프셋 전압($V_{os}$)에 의한 상대 오차를 줄일 수 있습니다.
그러나 전압 강하의 증가는 곧 션트 저항에서의 자체 전력 손실($P = I^2 \cdot R$)로 직결됩니다. 소모 전력은 고스란히 열로 변환되어 PCB 기판 온도를 상승시키며, 저항체의 온도가 상승함에 따라 내부 저항값이 변화하는 열 왜곡(Thermal EMF 및 TCR 열화)을 유발하므로 정밀한 최적화 구간 설정이 필수적입니다.
"전류 센싱 설계에서 션트 저항값의 상한선은 허용 가능한 전력 손실($I_{max}^2 \cdot R$) 및 부하단 허용 전압 강하에 의해 제한되며, 하한선은 전류 감지 증폭기의 입력 오프셋 전압($V_{os}$) 및 공통 모드 제거비(CMRR)가 허용하는 최소 입력 신호 크기에 의해 결정됩니다."
— Texas Instruments Application Report (SBOA161): Current Sense Amplifiers Layout Guidelines
TI 기술 문서에서 규정하듯, 앰프의 입력 오프셋 전압이 $10\mu\text{V}$ 수준일 때 션트 저항 양단에 최소 수십 $\text{mV}$ 이상의 풀스케일 신호가 인가되어야 $0.1\%$ 미만의 센싱 정확도를 달성할 수 있습니다. 반면 전원단의 전력 효율 저하를 막기 위해 최대 허용 전압 강하는 일반적으로 $50\text{mV} \sim 200\text{mV}$ 범위 내로 억제해야 합니다.
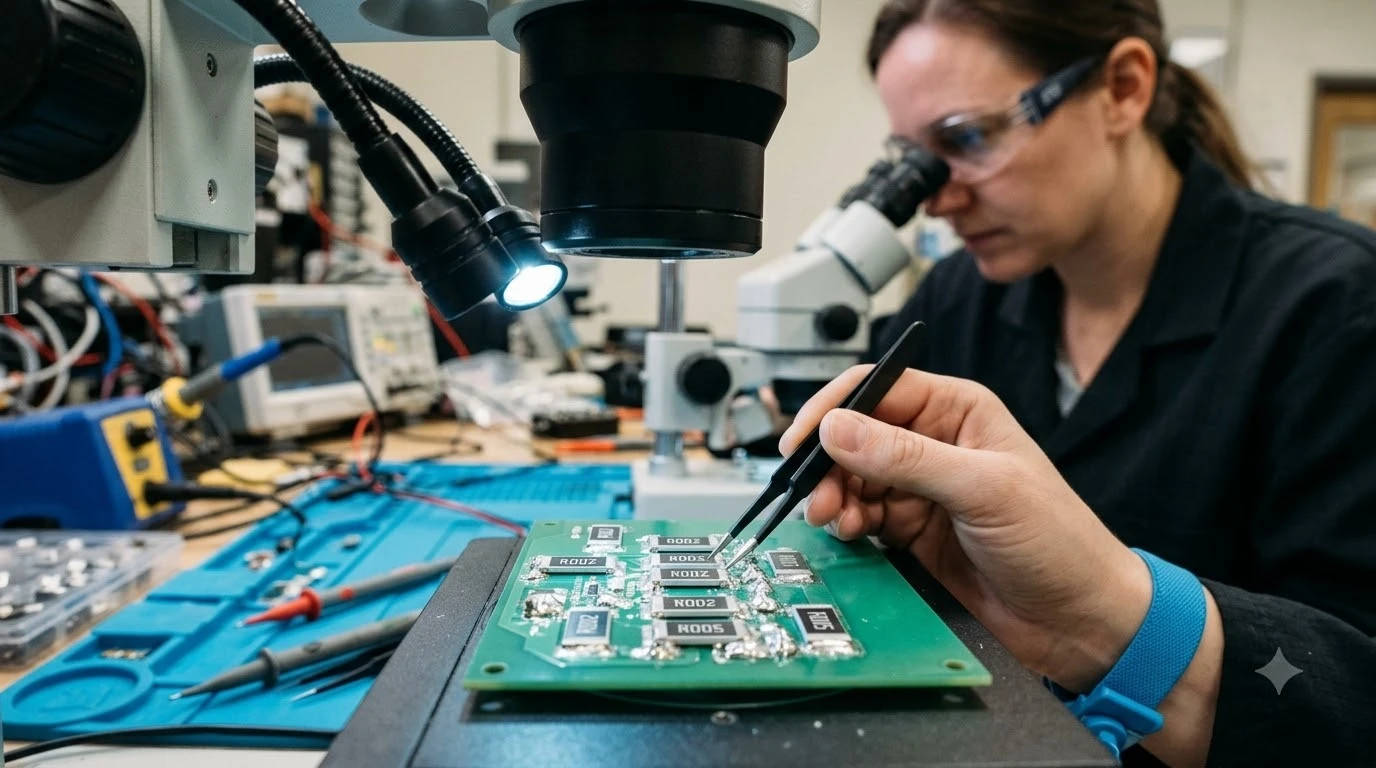
저항값 선택과 발열 계산: 전력 정격 및 TCR 엔지니어링
최대 측정 대상 전류가 $I_{max} = 30\text{A}$이고, 전류 감지 증폭기의 최대 선형 입력 범위가 $150\text{mV}$인 시스템을 예로 들면, 최적 저항값은 $R_{shunt} = \frac{150\text{mV}}{30\text{A}} = 5\text{m}\Omega$으로 계산됩니다. 이때 션트 저항에서 소모되는 최대 발열 전력은 다음과 같이 도출됩니다.
$$P_{loss} = I_{max}^2 \cdot R_{shunt} = (30\text{A})^2 \cdot 0.005\Omega = 4.5\text{W}$$
발열량이 4.5W에 달할 때 일반 정격 5W 저항을 선정하면 심각한 신뢰성 위협에 직면합니다. 부품 표면 온도가 100°C 이상으로 급등하면 정격 허용 전력이 급감하므로, 실무에서는 최소 2배 이상의 전력 마진(안전율 50% 디레이팅)을 적용하여 **10W급 저항**을 선택하거나, $10\text{m}\Omega$ 저항 2개를 병렬로 실장하여 방열 면적을 분산시켜야 합니다.
| 측정 방식 및 토폴로지 | 공통 모드 전압($V_{cm}$) 조건 | 장점 및 시스템 이점 | 단점 및 아키텍처 제약사항 |
|---|---|---|---|
| 로우사이드(Low-Side) 센싱 | 접지 전위 ($V_{cm} \approx 0\text{V}$) | 저비용 범용 연산증폭기 사용 가능 | 부하 접지 부유(Ground Bounce), 단락 검출 불가 |
| 하이사이드(High-Side) 센싱 | 전원 레일 전압 ($V_{cm} \approx V_{bus}$) | 접지 교란 없음, 부하 대지 단락 결함 즉각 검출 | 고내압 고CMRR 전용 CSA IC 필요, 부품 단가 상승 |
| 인라인(In-Line) 센싱 | PWM 스위칭 전압 ($0\text{V} \leftrightarrow V_{bus}$) | 모터 상전류 직접 계측, 연속적인 제어 피드백 | 극단적 $dv/dt$ 슬루율 견딤성 및 고속 정착시간 요구 |
| 홀 효과(Hall Sensor) 방식 | 전기적 완전 절연 (Galvanic Isolation) | 도통 손실 극소화, 수백 암페어 고전압 대전류 측정 | 초기 오프셋 및 온도 드리프트 큼, 비싼 부품 원가 |
위 비교표에서 볼 수 있듯이 신뢰성이 요구되는 산업용 모터 제어 및 인버터에서는 접지 루프를 흔들지 않고 지락 단락을 감지할 수 있는 하이사이드 센싱 전용 앰프(예: TI INA240, INA296)를 적용하는 것이 일반적입니다.
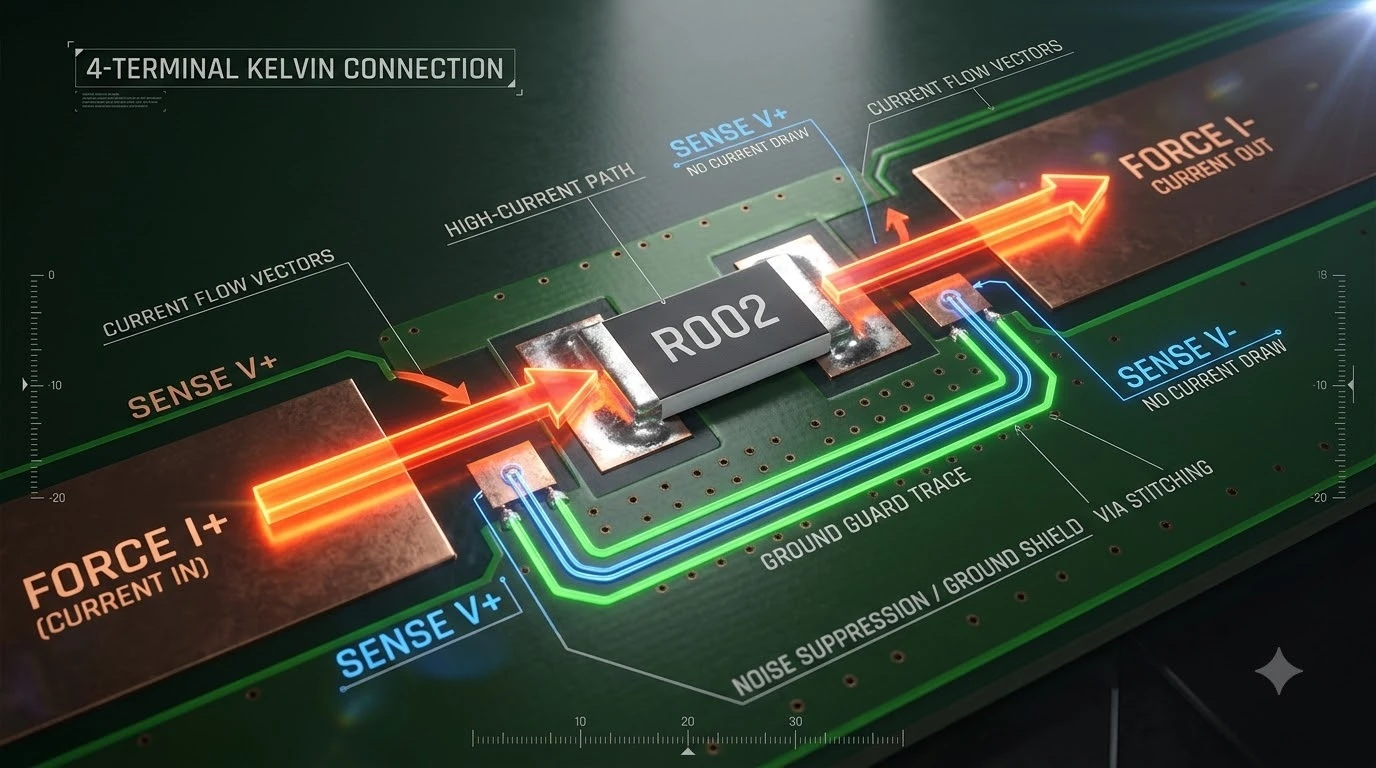
TI 앱노트 기반 PCB 켈빈 연결(Kelvin Connection) 라우팅 원칙
밀리오옴 단위의 션트 저항을 적용할 때 가장 빈번하게 발생하는 설계 결함은 패키지 단자 및 솔더링 비드, PCB 동박 패턴 자체의 기생 저항이 측정값에 유입되는 현상입니다. 표준 1oz 동박 트레이스는 폭 1mm, 길이 5mm만 되어도 약 $2.5\text{m}\Omega$의 기생 저항을 가집니다. $5\text{m}\Omega$ 션트 저항에 이 트레이스가 직렬로 결합되면 무려 50%의 측정 오차가 발생합니다.
→
션트 패드 내부 경계면 (Kelvin Tap)
→
차동 페어 트레이스(Diff Pair)
→
CSA 증폭기 IN+/IN-
TI의 고정밀 전류 감지 가이드라인(SBOA161)에 따르면, 전류가 흐르는 대전류 경로와 전압을 검출하는 센싱 경로는 물리적으로 분리되어야 합니다. 이를 4단자 켈빈 연결(4-Wire Kelvin Connection)이라 부르며, 센싱 라인은 션트 저항의 솔더 패드 내부 중앙에서 인출하여 증폭기 핀까지 대칭 차동 페어로 라우팅해야 외부 노이즈와 공통 모드 간섭을 원천 차단할 수 있습니다.
션트 저항 실무 PCB 레이아웃 핵심 체크리스트
- 전용 4단자 저항 소자 채택: $3\text{m}\Omega$ 이하 초저저항 영역에서는 단자가 분리된 Kelvin 4-terminal 패키지 부품을 우선 선정한다.
- 차동 대칭 라우팅: IN+와 IN- 센싱 트레이스는 폭과 간격을 동일하게 유지하며 스위칭 노드(SW 노드)와 최소 3mm 이상 격리한다.
- RC 차동 필터 배치: 증폭기 입력 직전에 $10\Omega$ 저항과 $100\text{nF}$ 커패시터로 구성된 안티앨리어싱 저역통과 필터(LPF)를 밀착 배치한다.
- 동박 방열 패드 확장: 션트 저항 양단에 다층 비아 팜(Via Farm)을 타공하여 내부 접지 및 전원 플레인으로 열을 분산 방출한다.
임베디드 펌웨어 전류 캘리브레이션 및 실시간 모니터링
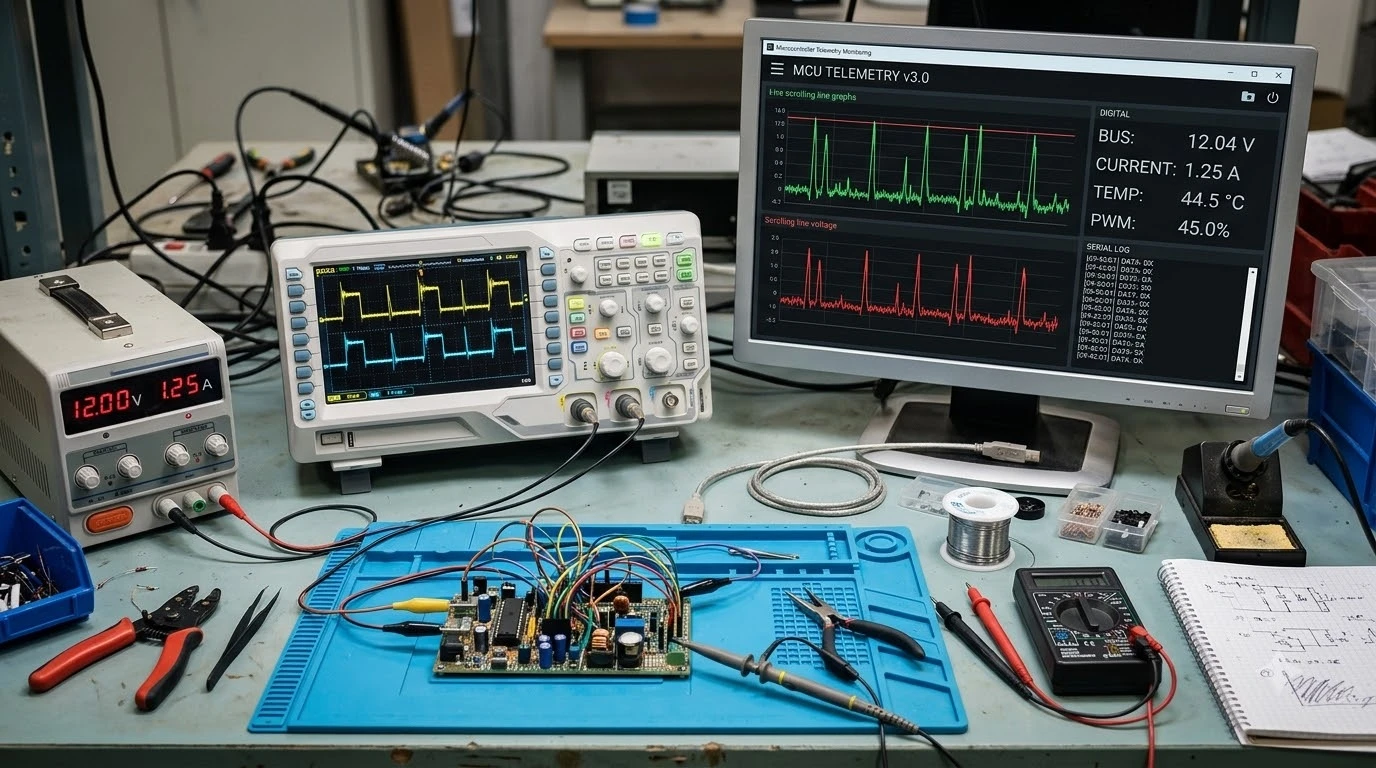
하드웨어 션트 저항의 초기 오차(Tolerance 1%) 및 주변 온도 상승에 따른 저항값 변화를 보정하기 위해 디지털 전류 센서 IC(예: TI INA226/INA238)를 연동하는 임베디드 펌웨어 드라이버를 구현합니다.
아래 C/C++ 코드는 STM32 HAL 환경에서 INA226 디지털 모니터 IC의 캘리브레이션 레지스터를 정밀 설정하고, 션트 전압과 버스 전압을 수집하여 실시간 전류 및 소비 전력을 연산하는 펌웨어 드라이버 스니펫입니다.
#include <stdint.h>
#include "stm32f4xx_hal.h"
#define INA226_I2C_ADDR (0x40 << 1)
#define REG_CONFIG 0x00
#define REG_SHUNTVOLTAGE 0x01
#define REG_BUSVOLTAGE 0x02
#define REG_POWER 0x03
#define REG_CURRENT 0x04
#define REG_CALIBRATION 0x05
// 션트 저항: 5mOhm (0.005 Ohm), 최대 측정 전류: 30A 기준
// Current_LSB = 30A / 32768 = 0.915mA/bit -> 1.0mA/bit (0.001A)로 고정
// CAL = 0.00512 / (Current_LSB * R_shunt) = 0.00512 / (0.001 * 0.005) = 1024 (0x0400)
#define INA226_CAL_VALUE 0x0400
extern I2C_HandleTypeDef hi2c1;
HAL_StatusTypeDef INA226_Init(void) {
uint8_t tx_data[3];
// 1. 설정 레지스터: 16회 평균화(Averaging), 션트/버스 전압 변환시간 1.1ms, 연속 모드
tx_data[0] = REG_CONFIG;
tx_data[1] = 0x45; // MSB (0100 0101)
tx_data[2] = 0x27; // LSB (0010 0111)
if (HAL_I2C_Master_Transmit(&hi2c1, INA226_I2C_ADDR, tx_data, 3, 100) != HAL_OK) return HAL_ERROR;
// 2. 내부 연산용 캘리브레이션 값 기입
tx_data[0] = REG_CALIBRATION;
tx_data[1] = (uint8_t)(INA226_CAL_VALUE >> 8);
tx_data[2] = (uint8_t)(INA226_CAL_VALUE & 0xFF);
return HAL_I2C_Master_Transmit(&hi2c1, INA226_I2C_ADDR, tx_data, 3, 100);
}
float INA226_Read_Current_A(void) {
uint8_t reg = REG_CURRENT;
uint8_t rx_data[2];
int16_t raw_current = 0;
if (HAL_I2C_Master_Transmit(&hi2c1, INA226_I2C_ADDR, ®, 1, 100) == HAL_OK) {
if (HAL_I2C_Master_Receive(&hi2c1, INA226_I2C_ADDR, rx_data, 2, 100) == HAL_OK) {
raw_current = (int16_t)((rx_data[0] << 8) | rx_data[1]);
// Current_LSB = 1.0mA = 0.001A 단위 스케일링
return (float)raw_current * 0.001f;
}
}
return 0.0f;
}위 코드에서 설정된 `0x4527` 구성 값은 고속 스위칭 컨버터 주변에서 유입되는 스파이크 노이즈를 억제하기 위해 내부 ADC 샘플링을 16회 누적 평균화하도록 처리합니다. 이를 통해 $5\text{m}\Omega$의 미세 션트에서도 리플 노이즈를 효과적으로 제거하고 안정적인 실시간 RMS 전류 데이터를 획득할 수 있습니다.
실무 엔지니어링 FAQ
Q1. 션트 저항의 저항 온도 계수(TCR)는 실제 측정 정밀도에 얼마나 영향을 미칩니까?
일반 후막(Thick Film) 칩 저항은 TCR이 $\pm 100\text{ppm/}^\circ\text{C}$ 이상에 달하여 표면 온도가 50°C만 상승해도 $0.5\%$ 이상의 저항값 변동이 발생합니다. 정밀 센싱을 위해서는 망가닌(Manganin)이나 니켈-크롬 합금을 적용한 금속박(Metal Foil) 기반 저항($\pm 20\text{ppm/}^\circ\text{C}$ 이하)을 선택해야 열에 의한 드리프트를 억제할 수 있습니다.
Q2. 션트 저항에 유도성 기생 인덕턴스(ESL)가 존재하면 어떤 문제가 발생합니까?
고속 스위칭 전류($di/dt$) 환경에서 ESL은 $V_{error} = ESL \cdot (di/dt)$ 형태의 전압 스파이크를 생성합니다. 이는 증폭기 입력을 포화시키거나 위상 지연을 유발하므로, 인덕턴스가 $1\text{nH}$ 미만으로 설계된 와이드 단자(Wide Terminal, 가로 종횡비 역전형) 패키지 션트를 사용해야 합니다.
Q3. 증폭기 입력단에 저역통과 필터(LPF) 저항을 추가할 때 주의할 점은 무엇입니까?
증폭기 내부의 입력 바이어스 전류($I_b$)가 외부 필터 저항을 통과하면서 추가적인 입력 오프셋 전압 강하를 만듭니다. 따라서 필터 직렬 저항은 통상 $10\Omega \sim 100\Omega$ 이하로 최소화하고, 차동 커패시터를 키워 컷오프 주파수를 매칭해야 이득 오차 발생을 방지할 수 있습니다.
공식 기술 문서 및 가이드라인
이 글은 정보 제공을 목적으로 작성되었으며, 실제 기기·환경·정책에 따라 결과가 다를 수 있습니다. 보다 정확하고 최신인 정보는 아래 공신력 있는 기관의 자료를 함께 참고하시기 바랍니다.