BLDC 홀센서 센서리스 차이: 기동 특성 및 역기전력 제어 비교
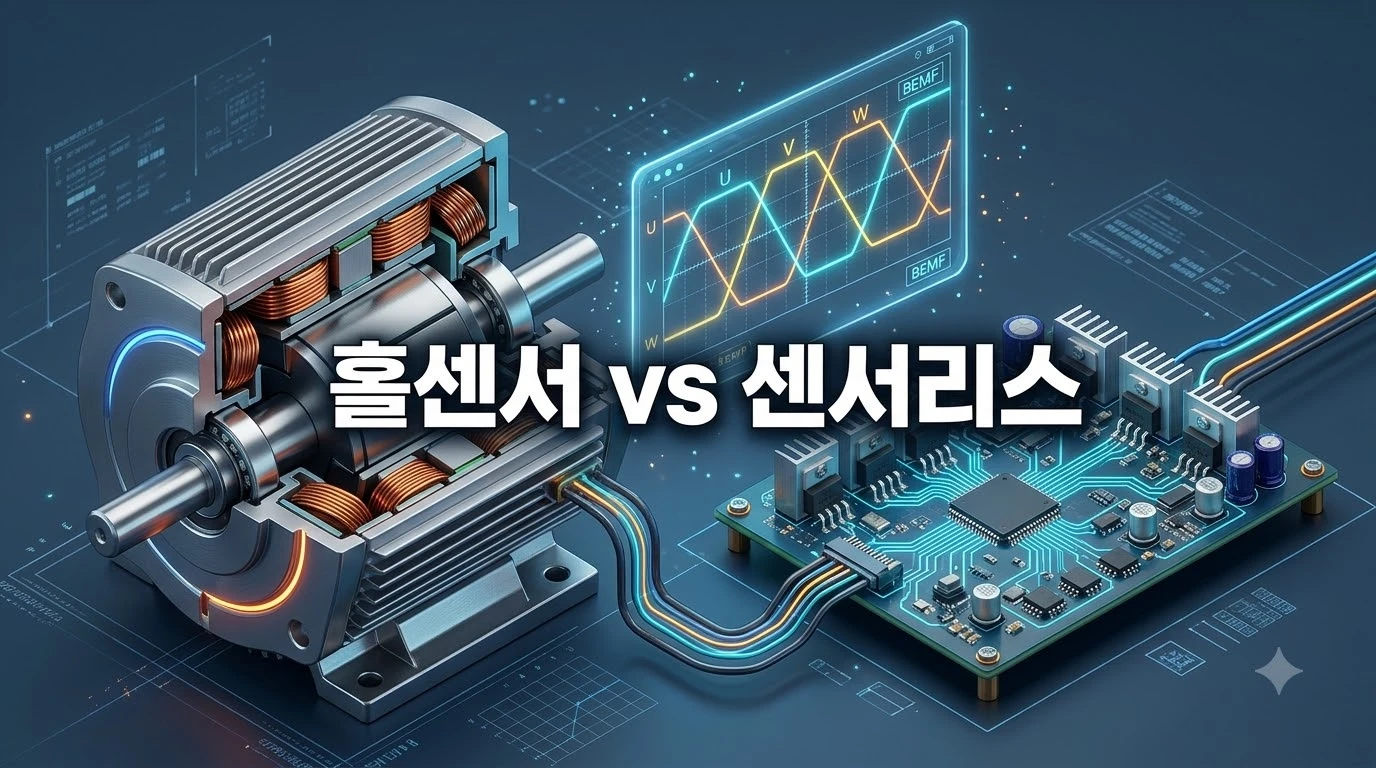
정밀 서보 시스템이나 고출력 구동체를 설계할 때 BLDC 홀센서 센서리스 차이는 시스템 신뢰성과 기동 특성을 결정짓는 핵심 아키텍처 딜레마입니다. 홀센서 방식은 정지 상태에서도 회전자 자극의 위치를 즉각 파악하여 100% 정격 토크로 부드럽게 기동할 수 있습니다. 반면 센서리스 방식은 모터가 회전하기 전까지 역기전력(BEMF) 신호가 발생하지 않아 정지 상태에서 회전자 위치를 직관적으로 알 수 없습니다.
이러한 센서리스 구조의 한계는 강제 기동(Open-loop Align & Ramp) 구간에서 초기 역회전 진동이나 기동 탈조 현상을 유발합니다. 반대로 하드웨어 측면에서는 홀센서와 신호 배선, 전원 커넥터를 완전히 배제할 수 있으므로 고온·고진동 환경에서 하네스 단선 위험을 근본적으로 차단합니다. 엔지니어는 기동 토크 확보와 기계적 내구성 사이에서 정밀한 트레이드오프를 평가해야 합니다.
페이지내용
BLDC 홀센서 센서리스 차이: 아키텍처 및 인터페이스 특성
홀센서와 센서리스 하드웨어 인터페이스 비교
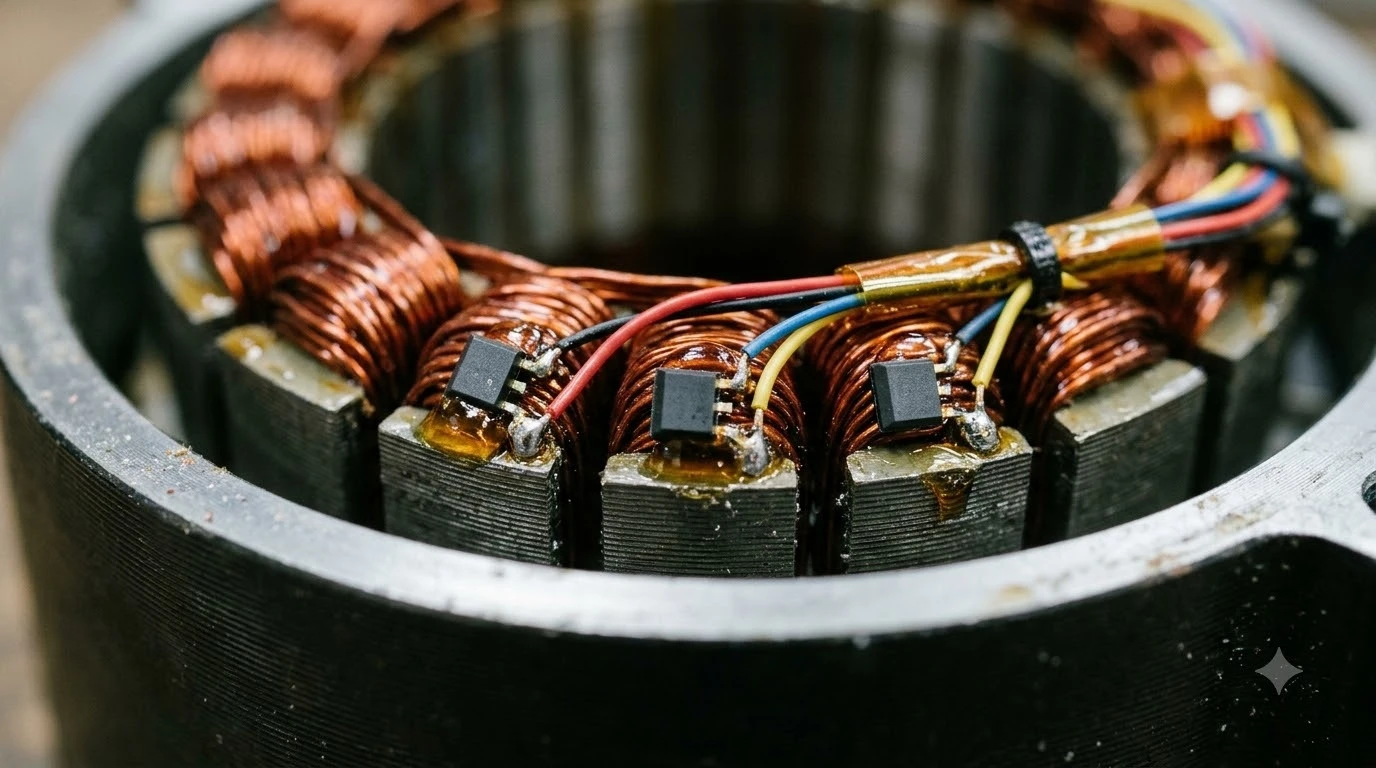
BLDC 모터 제어의 핵심은 60도 전기각(Electrical Degree)마다 3상 풀브리지 인버터의 파워 스위치를 올바른 타이밍에 절체(Commutation)하는 120도 사각파(Trapezoidal) 통전에 있습니다. 홀센서 제어는 회전자 영구자석 근처에 60도 또는 120도 기계적/전기적 간격으로 배치된 3개의 디지털 홀 IC 신호를 직접 판독합니다. 마이크로컨트롤러(MCU)의 타이머 입력 캡처(eCAP 또는 TIMx_XOR) 핀으로 신호 에지를 감지하므로 인터럽트 지연 시간이 극히 짧습니다.
센서리스 제어는 모터 권선 3선(U, V, W)만 연결하며 비통전 상태의 부유 상(Floating Phase) 전압을 모니터링합니다. 고속 ADC 인터럽트나 내장 아날로그 비교기(Comparator)를 사용하여 역기전력이 중성점 전압과 교차하는 순간을 포착합니다. 회로가 간소화되는 대신 소프트웨어 신호 처리 연산량과 노이즈 필터링 부담이 MCU 코어로 전가됩니다.
| 설계 항목 | 홀센서 (Sensored) 제어 | 센서리스 (Sensorless BEMF) 제어 |
|---|---|---|
| 위치 감지 메커니즘 | 3개 디지털 홀 IC 자계 검출 | 비도통 상의 역기전력(BEMF) 검출 |
| 정지 상태 위치 인식 | 즉시 가능 (60도 전기각 분해능) | 원칙적 불가 (회전 전 BEMF = 0V) |
| 기동 토크 (Startup) | 정격 토크 100% 즉각 발현 | 50~80% 제한 (개루프 램프 가속) |
| 하드웨어 배선 | 총 8선 (파워 3선 + 센서/전원 5선) | 파워 3선 (U, V, W) |
| 신뢰성 및 내구성 | 센서 내열 한계(105~125도) 및 진동 파손 | 단선 요인 최소화, 높은 방수·방진(IP) |
| 저속 제어 한계 | 0 RPM 영역 폐루프 유지 가능 | 정격의 5~10% 미만 시 S/N 저하로 불가 |
역기전력(BEMF) 검출 메커니즘과 30도 위상 지연
부유 상 전압 모델과 제로 크로싱 판정 원리
센서리스 120도 통전 모드에서는 특정 순간 2개 상에만 전류가 흐르고 나머지 1개 상은 개방(Floating) 상태를 유지합니다. 예를 들어 A상이 전원 양극(High)에 연결되고 B상이 접지(Low)에 연결되어 있을 때, C상은 통전되지 않습니다. 이때 C상 권선 단자 전압은 C상 자체 역기전력(eC)과 모터 가상 중성점 전위(VN)의 합으로 표현됩니다.
“In a trapezoidal BLDC drive, the floating phase terminal voltage crosses the virtual neutral point (VBUS / 2) precisely when the induced back-EMF equals zero. The optimal commutation instant occurs exactly 30 electrical degrees after this zero-crossing point.”
— Texas Instruments Application Report SPRABQ7A (Sensorless Trapezoidal Control of BLDC Motors)
사다리꼴 역기전력 파형에서 영교차점(ZCP, Zero-Crossing Point)은 권선 극성이 반전되는 전기각 0도 지점입니다. 그러나 최대 토크를 얻기 위한 최적의 통전 구간은 역기전력 평탄부(Flat-top)인 전기각 30도에서 150도 사이입니다. 따라서 타이머를 설정하여 ZCP가 검출된 순간부터 정확히 30도 전기각에 해당하는 시간만큼 대기한 후 다음 스텝으로 인버터 스위치를 전환해야 합니다.
- 가상 중성점(Virtual Neutral) 네트워크: 3개 상 단자에서 동일한 분압 저항을 Y 결선하여 중성점을 형성하고 아날로그 비교기 기준 전압으로 사용합니다.
- PWM 동기화 ADC 샘플링: PWM 스위칭 과도 전압(Spike)을 피하기 위해 Center-aligned 모드의 정중앙 또는 오프타임 직전에 ADC 변환을 트리거합니다.
- 역자화 펄스 블랭킹(Demagnetization Blanking): 상 절체 직후 프리휠링 다이오드가 통전되는 동안 발생하는 유도성 전압 스파이크 구간(통상 스텝 주기의 10~20%)에는 ZCP 판정을 강제로 차단해야 합니다.
기동 시퀀스 및 초기 위치 추정(IPD) 기법
개루프 램프 가속과 정지 상태 극성 판별
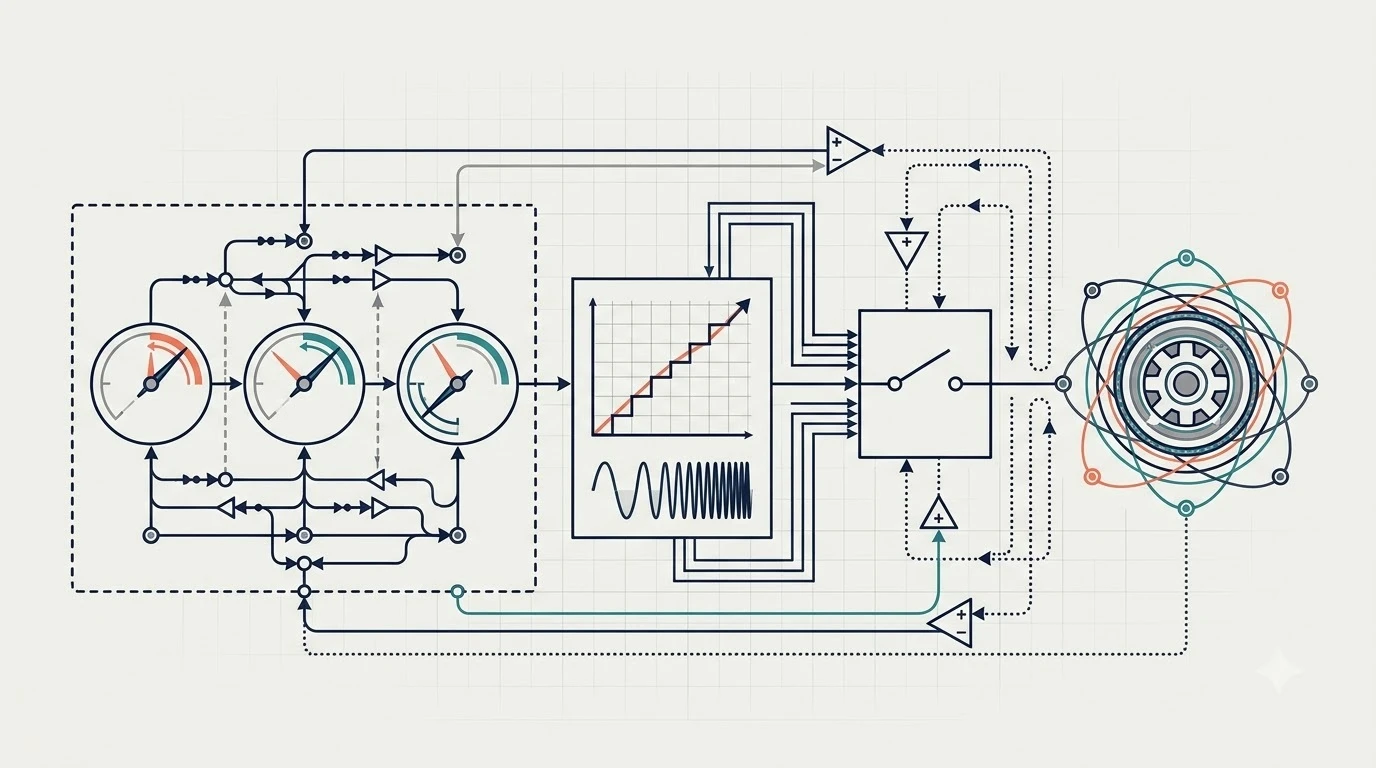
센서리스 모터의 가장 치명적인 취약점은 기동 특성입니다. 정지 상태에서는 유도 기전력이 0이므로 폐루프 ZCP 검출이 불가능합니다. 이를 극복하기 위해 통상 3단계 시퀀스(Align → Open-Loop Ramp → Switchover)를 적용합니다. 먼저 특정 고정자 상에 직류 전류를 흘려 회전자를 강제로 특정 각도로 정렬(Align)합니다.
정렬이 완료되면 사전 프로그래밍된 가속 프로파일(I-f Ramp)에 맞춰 인버터 스텝 주파수를 강제로 증가시킵니다. 회전 속도가 정격의 약 5~10%에 도달하여 신뢰할 수 있는 진폭의 BEMF가 생성되면, 연속적인 ZCP 검출 조건을 확인하고 폐루프 제어로 전환(Switchover)합니다. 이 과정에서 부하 관성이 크면 동기 이탈(Stall)이 발생할 수 있습니다.
역회전 진동이나 충격이 허용되지 않는 압축기(Compressor)나 밸브 액추에이터는 인덕티브 위치 감지(IPD, Inductive Position Detection) 기법을 사용합니다. 고정자 코어의 자기 포화 특성을 활용하여 각 권선에 수십 마이크로초 단위의 짧은 전압 펄스를 인가합니다. 이때 흐르는 피크 전류의 차이를 계측하여 모터가 회전하지 않는 완전 정지 상태에서도 자석의 N/S 극성을 신속하게 판별합니다.
임베디드 펌웨어: ZCP 검출 및 절체 스케줄링
실시간 타이머 인터럽트와 30도 전기각 지연 구현
아래 코드는 마이크로컨트롤러 환경(STM32 G4 또는 TI C2000 등)에서 PWM 동기 인터럽트와 타이머를 결합하여 ZCP를 감지하고 30도 전기각 지연 후 위상을 절체하는 실무 C99 펌웨어 구조입니다.
#include <stdint.h>
#include <stdbool.h>

typedef enum {
    STEP_A_B = 0,
    STEP_A_C,
    STEP_B_C,
    STEP_B_A,
    STEP_C_A,
    STEP_C_B,
    STEP_TOTAL
} Commutation_Step_t;

typedef struct {
    Commutation_Step_t current_step;
    uint32_t step_start_time_us;
    uint32_t last_step_period_us;
    uint32_t zcp_timestamp_us;
    bool zcp_flag;
    bool closed_loop_active;
} BLDC_Drive_Handle_t;

static BLDC_Drive_Handle_t g_bldc;

void Inverter_Apply_Step(Commutation_Step_t step);
uint32_t Platform_Get_Micros(void);

/**
 * @brief PWM 오프타임 동기화 ADC 인터럽트 루틴
 * @param float_bemf_adc 비도통 단자 전압 (ADC RAW)
 * @param virtual_neutral 가상 중성점 전압 기준치 (VBUS / 2)
 */
void BEMF_ADC_IRQHandler(uint16_t float_bemf_adc, uint16_t virtual_neutral)
{
    uint32_t now = Platform_Get_Micros();

    if (!g_bldc.zcp_flag) {
        bool crossed = false;

        switch (g_bldc.current_step) {
            case STEP_A_B:
            case STEP_B_C:
            case STEP_C_A: // 하강 에지 (Falling BEMF)
                if (float_bemf_adc <= virtual_neutral) {
                    crossed = true;
                }
                break;

            case STEP_A_C:
            case STEP_B_A:
            case STEP_C_B: // 상승 에지 (Rising BEMF)
                if (float_bemf_adc >= virtual_neutral) {
                    crossed = true;
                }
                break;
            default:
                break;
        }

        if (crossed) {
            g_bldc.zcp_flag = true;
            g_bldc.zcp_timestamp_us = now;
        }
    }
}

/**
 * @brief 10us 주기 고속 스케줄러에서 위상 절체 타이밍 판정
 */
void Commutation_Scheduler_10us(void)
{
    uint32_t now = Platform_Get_Micros();

    if (g_bldc.zcp_flag) {
        // 30도 전기각은 직전 60도 스텝 주기의 절반에 해당
        uint32_t delay_30deg_us = g_bldc.last_step_period_us >> 1;

        if ((now - g_bldc.zcp_timestamp_us) >= delay_30deg_us) {
            g_bldc.current_step = (Commutation_Step_t)((g_bldc.current_step + 1) % STEP_TOTAL);
            Inverter_Apply_Step(g_bldc.current_step);

            g_bldc.last_step_period_us = now - g_bldc.step_start_time_us;
            g_bldc.step_start_time_us = now;
            g_bldc.zcp_flag = false;
        }
    }
}
코드 구현부의 핵심은 g_bldc.last_step_period_us >> 1 연산입니다. 1개 스텝은 60도 전기각에 해당하므로, 직전 스텝 소요 시간을 반으로 비트 시프트(Right shift 1)하면 정확히 30도 전기각 지연 시간이 도출됩니다. 인버터 상태가 갱신되면 상하위 브리지의 동시 도통을 방지하기 위해 MCU 타이머 데드타임(Dead-time, 통상 200~500ns) 레지스터가 하드웨어적으로 보호 동작을 수행해야 합니다.
벤더 솔루션 비교: TI InstaSPIN vs ST MCSDK
실무 엔지니어링 선택 가이드
텍사스 인스트루먼트(TI)와 ST마이크로일렉트로닉스(ST)는 엔지니어링 실무에서 가장 널리 활용되는 모터 제어 솔루션을 공급합니다. TI는 TMS320F2800x/MSPM0 마이크로컨트롤러 기반의 MotorControl SDK를 제공하며, InstaSPIN-FOC의 경우 칩 ROM 내부에 FAST(Flux, Angle, Speed, Torque) 관측기를 하드웨어 라이브러리로 탑재했습니다. FAST 관측기는 90MHz MCU 기준 약 1.5~2.5μs의 짧은 연산 시간으로 역기전력 모델 파라미터를 실시간 추정합니다.
STMicroelectronics는 STM32G4 및 STM32F4 시리즈와 연동되는 X-CUBE-MCSDK(v6.x) 프레임워크를 제공합니다. 6-Step 펌웨어 라이브러리(UM3042)는 내부 비교기(COMP) 또는 다중 채널 ADC 인터럽트를 활용하여 CPU 오버헤드를 8% 미만으로 억제합니다. FOC 벡터 제어로 확장할 때는 CORDIC 삼각함수 하드웨어 가속기를 활성화하여 CPU 부하를 최대 20% 이내로 경감시킬 수 있습니다.
- 홀센서 적용 필수: 로봇 조인트, 전기 자전거 트랙션, 전동 공구 등 부하가 걸린 정지 상태에서 즉각적인 기동 토크가 필요한 시스템.
- 센서리스 6-Step 적용 권장: 냉각 팬, 송풍기(Blower), 수중 펌프, 드론 ESC 등 유체 저항 부하로서 기동 토크가 낮고 고속 회전 효율 및 방수·소형화가 최우선인 시스템.
- 센서리스 FOC 관측기 적용: 저소음 정현파 구동과 넓은 정속 운전 대역이 필요한 프리미엄 가전 압축기 및 산업용 인버터 드라이브.
자주 묻는 기술 질문 (FAQ)
센서리스 모터는 정지 상태에서 로터 극 위치를 모르기 때문에 강제로 특정 상에 전류를 인가하여 로터를 0도 위치로 끌어당기는 정렬(Align) 단계를 거칩니다. 이때 로터의 실제 위치가 정렬 목표 위상과 어긋나 있으면 정렬 각도로 회전하는 과정에서 미세한 역회전 진동(Kickback)이 나타납니다.
유도 기전력 진폭은 패러데이 법칙에 따라 회전자 각속도에 비례합니다. 모터가 정격 속도의 5~10% 미만으로 감속하면 BEMF 전압이 인버터 PWM 스위칭 노이즈 및 다이오드 순방향 전압 강하보다 작아져 영교차점(ZCP) 신호 대 잡음비(S/N)가 급격히 붕괴되기 때문입니다.
홀 IC는 반도체 소자 특성상 통상 105도에서 125도 수준의 접합 온도 한계를 갖습니다. 반면 센서리스 구조는 모터 내부에 능동 반도체가 없고 권선과 절연체만 존재하므로 모터 권선의 내열 등급(Class H 기준 최대 180도)까지 극한 환경에서 안정적인 동작을 보장합니다.
참고 기술 문서 및 레퍼런스
공식 기술 규격서 및 애플리케이션 노트
이 글은 정보 제공을 목적으로 작성되었으며, 실제 기기·환경·정책에 따라 결과가 다를 수 있습니다. 보다 정확하고 최신인 정보는 아래 공신력 있는 기관의 자료를 함께 참고하시기 바랍니다.