아두이노 STM32 ESP32 선택: 프로젝트별 아키텍처 비교
임베디드 프로젝트 초기 설계 단계에서 엔지니어가 마주하는 가장 치명적인 병목은 연산 자원 부족과 통신 오버헤드 사이의 불균형입니다. 하드웨어 제어 타이밍이 수 마이크로초 단위로 엄격한 환경에서 고중량 무선 네트워크 스택을 동시에 구동하면 불규칙한 인터럽트 지연과 지터가 발생합니다. 이로 인해 메인 제어 루프가 중단되거나 센서 샘플링 타이밍을 놓쳐 전체 시스템 오동작으로 이어지는 장애가 빈번합니다.
단순한 프로토타입 단계에서는 추상화된 고수준 API가 개발 속도를 높여줍니다. 그러나 양산형 하드웨어 설계에서는 플래시 레이턴시, 인터럽트 결정론, 내부 버스 매트릭스 대역폭이 성패를 가릅니다. 따라서 아두이노 STM32 ESP32 선택 작업은 단순한 보드 폼팩터 비교를 넘어 각 마이크로컨트롤러의 내부 아키텍처와 주변장치 인터페이스 한계를 명확히 대조하는 엔지니어링 분석이어야 합니다.
페이지내용
MCU 코어 아키텍처 및 핵심 성능 지표 분석
코어 연산 파이프라인 및 데이터 버스 대역폭
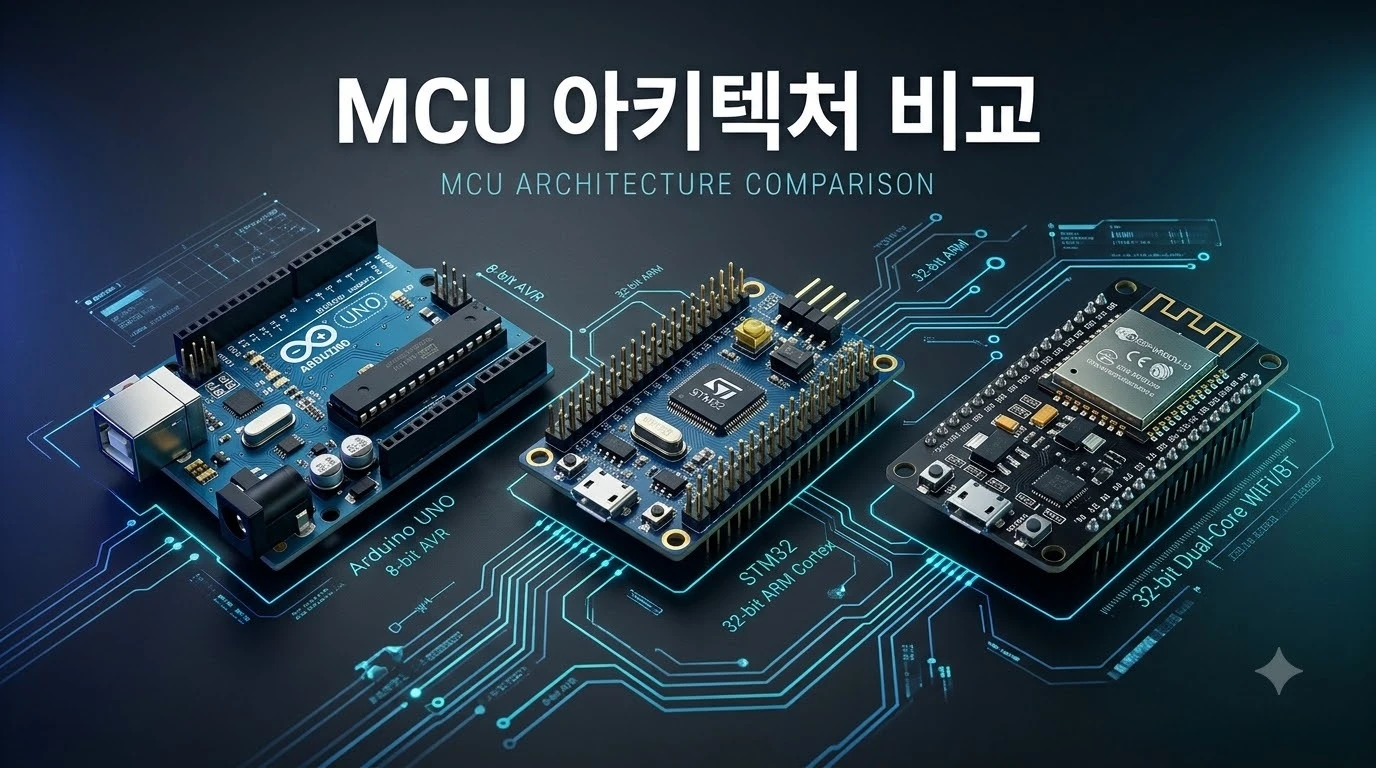
8비트 AVR 기반 아두이노(ATmega328P)는 하버드 구조를 채택하여 단순하고 직관적인 명령어 처리를 수행합니다. 16 MHz 단일 클록과 단 2 KB에 불과한 SRAM 환경은 부동소수점 연산이나 대용량 통신 패킷 처리에 치명적인 한계를 드러냅니다. 하드웨어 DMA(Direct Memory Access) 컨트롤러가 없기 때문에 직렬 통신 중에도 코어가 매 바이트 수신을 직접 폴링하거나 인터럽트로 처리해야 하므로 CPU 자원이 심각하게 고갈됩니다.
STM32 패밀리는 32비트 ARM Cortex-M 코어를 기반으로 구축되어 다중 AHB/APB 버스 매트릭스를 활용합니다. 단정밀도 및 배정밀도 하드웨어 FPU와 전용 DSP 확장 명령어를 갖추어 고속 디지털 필터링과 복잡한 벡터 연산을 고속으로 완수합니다. 또한 독립된 다채널 DMA 컨트롤러가 주변장치와 메모리 간 데이터 전송을 CPU 개입 없이 백그라운드에서 처리하여 코어 연산 부하를 0에 가깝게 유지합니다.
ESP32는 Xtensa 32비트 LX6/LX7 듀얼 코어나 RISC-V 코어를 탑재하여 최대 240 MHz라는 강력한 클록 주파수를 제공합니다. Wi-Fi 및 블루투스 5.x 통신 스택을 하드웨어 암호화 가속기(AES, SHA, RSA)와 함께 저렴한 칩셋 단가로 제공하는 강력한 장점이 있습니다. 그러나 외장 SPI 플래시와 PSRAM을 캐시 메모리를 통해 간접 접근하므로 캐시 미스 발생 시 심각한 실행 지연이 동반됩니다.
인터럽트 지연시간과 실시간 제어 결정론
엄격한 하드 실시간(Hard Real-time) 시스템에서는 평균 실행 속도보다 최악의 지연시간(Worst-case Latency)을 보장하는 결정론적 동작이 필수적입니다. 아두이노는 인터럽트 진입에 고정된 4~5 클록 사이클이 소요되어 지연시간 예측이 매우 직관적이지만 절대적인 클록 속도가 느려 복잡한 제어 주기를 감당하기 어렵습니다.
STM32의 NVIC(Nested Vectored Interrupt Controller)는 12 사이클의 하드웨어 스태킹과 6 사이클의 테일 체이닝(Tail-chaining) 메커니즘을 지원합니다. 인터럽트 간 전환 시 레지스터 복원 오버헤드를 하드웨어 수준에서 최소화하여 마이크로초 단위의 엄격한 모터 제어 주기를 완벽하게 충족합니다.
“The ARM Cortex-M4 NVIC provides deterministic interrupt latency with 12 cycles of basic stacking and 6 cycles for tail-chaining, ensuring precise execution for time-critical industrial loops.”
— STMicroelectronics STM32F401xB/C Datasheet Specification
아두이노 STM32 ESP32 선택: 기술 스펙 및 트레이드오프 비교표
주요 하드웨어 스펙 정량 대조
프로젝트 요구사항에 따라 연산력, 실시간성, 전력 소모, 무선 네트워크 통합 여부의 우선순위를 명확히 규정해야 합니다. 아래 비교표는 양산 및 필드 배치 시 고려해야 하는 핵심 지표를 종합한 결과입니다.
| 비교 항목 | 아두이노 (ATmega328P) | STM32 (Cortex-M4/M7) | ESP32 (Xtensa / RISC-V) |
|---|---|---|---|
| 코어 아키텍처 | 8-bit AVR RISC | 32-bit ARM Cortex-M | 32-bit Dual Xtensa / RISC-V |
| 동작 주파수 | 16 MHz | 64 MHz ~ 550 MHz | 160 MHz ~ 240 MHz |
| 내장 메모리 (SRAM) | 2 KB | 20 KB ~ 1 MB+ | 320 KB ~ 512 KB |
| 하드웨어 DMA | 미지원 | 다채널 DMA / BDMA | 범용 DMA / GDMA |
| 무선 연결성 (RF) | 미지원 (외장 모듈 필수) | 전용 라인업 제외 미지원 | Wi-Fi 4/6, BLE 5.x 내장 |
| 피크 소비 전류 | ~15 mA @ 5V | ~10–100 mA @ 3.3V | TX 시 150–350 mA (Peak 500mA) |
워크로드별 트레이드오프와 최적 적용 분야
산업용 모터의 공간 벡터 제어(FOC)나 고정밀 계측 기기에는 지터가 배제된 STM32가 가장 적합합니다. 고급 제어 타이머가 상보형 PWM 출력과 하드웨어 데드타임 삽입을 완벽히 지원하기 때문입니다. 또한 산업용 통신 프로토콜인 CAN, CAN-FD, Modbus 연동에 필요한 전용 컨트롤러가 칩 내부에 직접 집적되어 있습니다.
반면 IoT 센서 노드나 스마트 가전처럼 클라우드(AWS IoT, MQTT) 연동이 핵심인 기기에는 ESP32가 독보적인 원가 경쟁력을 제공합니다. 별도의 무선 모듈 없이 단일 칩으로 Wi-Fi와 BLE 스택을 처리할 수 있어 회로 면적과 BOM 비용을 획기적으로 낮춥니다. 아두이노는 하드웨어 리소스 제약이 명확하므로 상용 제품보다는 빠른 교육 실습이나 프로토타입 단계에 머무르는 것이 타당합니다.
실무 임베디드 펌웨어 튜닝 및 하드웨어 안전 수칙
ESP32 캐시 차단 회피 및 IRAM ISR 최적화
ESP32 펌웨어 개발 시 가장 빈번히 발생하는 크래시는 플래시 메모리 캐시 충돌 문제입니다. NVS(Non-Volatile Storage) 파티션 쓰기 작업이나 무선 펌웨어 업데이트(OTA)가 진행되는 동안에는 SPI 버스 캐시가 일시적으로 비활성화됩니다. 이때 플래시에 위치한 인터럽트 서비스 루틴(ISR)이 호출되면 CPU는 명령어를 읽지 못하고 즉각적인 커널 패닉을 일으킵니다.
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"
#include "esp_attr.h"
#include "driver/gpio.h"

// 플래시 캐시 차단 시에도 즉각 실행되도록 내부 IRAM 메모리에 핸들러 상주
void IRAM_ATTR gpio_critical_isr_handler(void* arg) {
    uint32_t gpio_num = (uint32_t) arg;
    // 하드 실시간 제어 로직 수행 (FreeRTOS 블로킹 API 호출 엄격히 금지)
}

void app_main(void) {
    gpio_config_t io_conf = {
        .pin_bit_mask = (1ULL << GPIO_NUM_4),
        .mode = GPIO_MODE_INPUT,
        .pull_up_en = GPIO_PULLUP_ENABLE,
        .intr_type = GPIO_INTR_NEGEDGE
    };
    gpio_config(&io_conf);
    gpio_install_isr_service(ESP_INTR_FLAG_IRAM);
    gpio_isr_handler_add(GPIO_NUM_4, gpio_critical_isr_handler, (void*) GPIO_NUM_4);
}
위 코드에서 IRAM_ATTR 매크로와 ESP_INTR_FLAG_IRAM 플래그는 필수 요소입니다. 링커와 런타임 드라이버가 해당 핸들러를 내부 SRAM에 영구 배치하여 SPI 플래시 버스 차단 여부와 관계없이 즉각적인 실행을 보장합니다.
STM32 클록 트리와 플래시 지연시간 매칭
STM32에서 PLL 설정을 통해 코어 주파수(SYSCLK)를 고속으로 끌어올릴 때는 반드시 플래시 지연시간(Flash Latency / Wait State)을 동기화해야 합니다. 내장 플래시 메모리의 물리적 읽기 속도는 코어 클록을 따라가지 못합니다. 지연시간 레지스터(FLASH_ACR) 값을 데이터시트 기준에 맞춰 증분하지 않으면 명령어를 비정상적으로 읽어 하드폴트(HardFault)가 발생합니다. 또한 생산 단계에서 RDP Level 2를 설정하면 SWD 디버그 포트가 영구적으로 파괴되므로 주의해야 합니다.
프로젝트별 하드웨어 설계 점검 목록
- ESP32 전원 설계: RF 송출 시 발생하는 피크 전류(500mA)를 감당할 수 있도록 최소 1A급 LDO와 10µF~47µF 저ESR 벌크 커패시터 필수 배치.
- STM32 부트 핀: BOOT0 핀 플로팅으로 인한 내장 시스템 부트로더 오진입을 방지하기 위해 10kΩ 풀다운 저항 하드웨어 실장.
- 아두이노 메모리 안전: 동적 메모리 할당(malloc, String) 사용을 철저히 차단하고 F() 매크로를 활용해 SRAM 스택 오버플로우 방지.
- eFuse 퓨즈 보호: ESP32의 하드웨어 암호화 및 부트 설정 eFuse는 1회 기록(OTP) 방식이므로 잘못된 번인 시 복구 불가 상태 주의.
자주 묻는 기술 질문 (FAQ)
Q1. ESP32를 모터 벡터 제어나 고정밀 산업용 제어에 추천하지 않는 이유는 무엇인가요?
ESP32는 외장 플래시 SPI 캐시 버스를 경유해 코드를 실행합니다. 따라서 캐시 미스가 발생하거나 Wi-Fi 백그라운드 태스크가 코어를 선점할 경우 인터럽트 지연시간에 수십 사이클 이상의 지터가 발생합니다. 엄격한 타이밍이 요구되는 모터 제어에는 하드웨어 NVIC 구조와 내장 제어 타이머를 갖춘 STM32가 훨씬 안정적입니다.
Q2. 아두이노에서 동적 메모리 할당(malloc, String) 사용 시 시스템 리셋이 발생하는 원인은 무엇인가요?
기본 8비트 아두이노(ATmega328P)의 SRAM은 단 2 KB에 불과합니다. 동적 할당을 남용하면 힙 영역이 상단 스택 영역의 경계를 침범하는 충돌이 일어납니다. AVR 코어는 별도의 메모리 보호 유닛(MPU)이 없으므로 스택 포인터가 오염되어 MCU가 예측 불가능하게 재부팅됩니다.
Q3. STM32에서 플래시 메모리 읽기 보호(RDP) 레벨 설정 시 주의할 점은 무엇인가요?
Option Bytes에서 RDP Level 2를 설정하면 칩 내부의 SWD/JTAG 디버그 인터페이스 퓨즈가 하드웨어적으로 영구 차단됩니다. 이는 완전한 비가역적 설정으로 이전 레벨로 복구가 불가능합니다. 따라서 양산 전 검증 과정에서는 플래시 재프로그래밍이 가능한 Level 1 단계에서 테스트를 마쳐야 합니다.
Q4. ESP32 Wi-Fi 통신 중 순간적인 전압 강하(Brownout)를 방지하는 회로 구성은 무엇인가요?
ESP32는 Wi-Fi 패킷 전송 시 순간적으로 최대 500 mA의 전류 버스트를 발생시킵니다. 전원단 임피던스가 높으면 VDD 전압이 순간적으로 2.8V 이하로 떨어져 Brownout 검출기가 MCU를 강제 리셋합니다. 이를 방지하려면 최소 1A 정격의 고속 LDO 레귤레이터를 배치하고 칩 전원 핀 바로 옆에 10µF 이상의 세라믹 커패시터를 병렬 연결해야 합니다.
공식 기술 자료 및 레퍼런스
제조사 공식 데이터시트 및 테크니컬 매뉴얼
이 글은 정보 제공을 목적으로 작성되었으며, 실제 기기·환경·정책에 따라 결과가 다를 수 있습니다. 보다 정확하고 최신인 정보는 아래 공신력 있는 기관의 자료를 함께 참고하시기 바랍니다.