오실로스코프 프로브 보상: 사각파 찌그러짐 해결과 1x 10x 차이
고속 디지털 회로의 신호 무결성을 검증하거나 스위칭 전원의 과도 응답을 계측할 때, 화면에 표시되는 전압 파형의 신뢰성은 계측기 본체보다 프로브 인터페이스의 정합성에 의해 좌우됩니다. 특히 고속 클록 신호나 스위칭 에지에서 심각한 오버슈트(Overshoot) 또는 롤오프(Roll-off) 왜곡이 나타날 때, 많은 엔지니어가 회로 결함으로 오판하지만 실제 원인은 오실로스코프 프로브 보상 불일치에 기인하는 경우가 빈번합니다. 스코프 입력단의 내부 커패시턴스와 수동 프로브의 감쇄 네트워크가 평형을 이루지 못하면, 수 나노초 단위의 고주파 성분이 비선형적으로 왜곡되어 측정 신뢰성 전체를 무너뜨리는 병목이 발생합니다.
수동 프로브의 1x와 10x 감쇄비 선택은 단순한 입력 전압 레인지 조정이 아닌, 대역폭과 회로 부하 효과(Loading Effect)를 결정짓는 핵심 아키텍처 트레이드오프입니다. 프로브 내부의 가변 보상 커패시터($C_p$)를 미세 조정하지 않고 10x 모드를 사용하면, 오실로스코프가 가진 광대역 아날로그 프론트엔드가 제 성능을 발휘하지 못하고 왜곡된 피크 전압을 측정하게 되므로 엄격한 캘리브레이션 절차가 선행되어야 합니다.
페이지내용
오실로스코프 프로브 보상: 사각파 왜곡 메커니즘과 R-C 분배 평형
표준적인 10x 패시브 프로브는 내부 9MΩ 정밀 저항과 오실로스코프 내부의 1MΩ 입력 저항이 직렬 연결되어 직류(DC) 전압을 10:1로 분압합니다. 그러나 고주파 영역에서는 저항 성분뿐만 아니라 동축 케이블의 부유 용량과 스코프 입력 단자의 내부 커패시턴스($C_{scope} \approx 10\text{pF}\sim 20\text{pF}$)가 병렬 임피던스로 작용하여 고주파 전압 분배비를 교란합니다.
고주파 대역에서도 DC 분압비(10:1)가 주파수에 독립적으로 일정하게 유지되려면, 프로브 헤드의 시정수와 오실로스코프 입력단의 시정수가 정확히 일치하는 임계 평형 조건($R_p \cdot C_p = R_{scope} \cdot C_{scope}$)을 만족해야 합니다. 이 균형이 깨지면 저주파 신호와 고주파 신호의 감쇄율이 달라져 기준 사각파의 모서리가 둥글게 처지거나 뾰족하게 치솟는 파형 왜곡이 발생합니다.
"프로브 보상은 오실로스코프 입력 커패시턴스와 프로브의 내부 감쇄 커패시턴스를 매칭하는 필수 과정입니다. 보상이 불완전한 10x 프로브는 최대 ±30% 이상의 진폭 측정 오차와 심각한 펄스 상승 시간(Rise time) 왜곡을 초래하므로, 프로브를 다른 채널이나 다른 기기로 이전 연결할 때마다 반드시 1kHz 보정 단자에서 재조정되어야 합니다."
— Tektronix Technical Brief: ABCs of Probes Primer (02_15082_3)
제조사 매뉴얼에서 명시하듯, 오실로스코프의 채널마다 미세한 내부 아날로그 커패시턴스 편차가 존재합니다. 따라서 동일한 계측기 내에서도 채널 1에서 보정된 프로브를 채널 2로 옮겨 장착하면 시정수 평형이 즉시 깨지므로, 반드시 현장 조정이 요구됩니다.
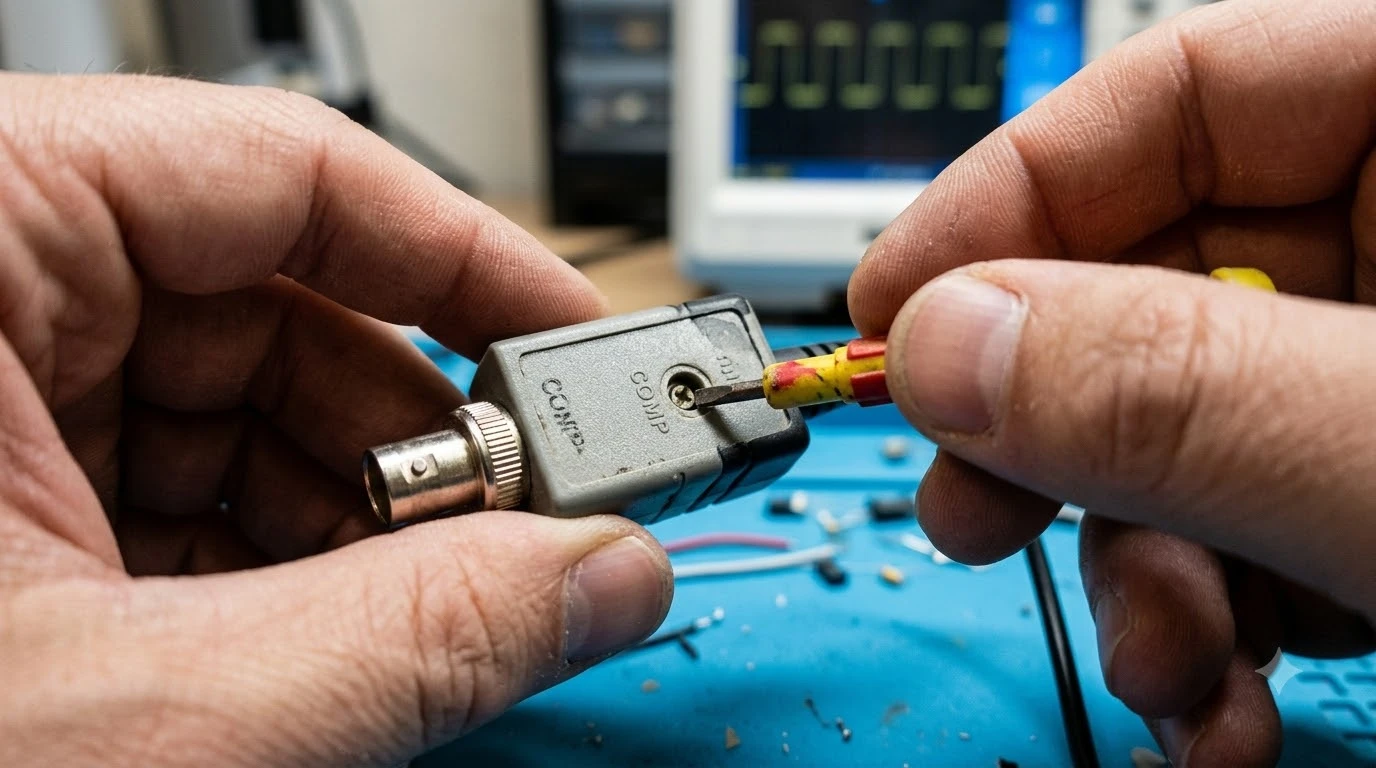
1x 모드와 10x 감쇄비의 대역폭 및 부하 효과(Loading Effect) 비교
대부분의 엔지니어링 패시브 프로브에는 1x/10x 선택 스위치가 탑재되어 있습니다. 1x 모드는 저전압 미세 신호를 측정할 때 감쇄 없이 관측할 수 있는 이점이 있으나, 케이블 커패시턴스(약 100pF)가 피측정 회로에 그대로 병렬 부하로 걸려 대역폭이 6MHz~10MHz 수준으로 급격히 제한됩니다.
반면 10x 모드는 9MΩ 저항과 내부 직렬 커패시터에 의해 부하 용량이 대략 10pF~15pF 수준으로 대폭 축소되어 200MHz~500MHz 이상의 광대역 신호를 왜곡 없이 통과시킵니다. 두 감쇄 모드의 물리적 파라미터와 회로 부하 영향을 대조하면 다음과 같습니다.
| 구분 항목 | 1x 감쇄 모드 (Direct) | 10x 감쇄 모드 (Compensated Attenuator) |
|---|---|---|
| 입력 임피던스 (DC 저항) | 1 MΩ (스코프 내부 저항 직결) | 10 MΩ (9MΩ 프로브 저항 + 1MΩ 스코프) |
| 입력 등가 커패시턴스 ($C_{in}$) | 약 80 pF ~ 120 pF (극심한 용량성 부하) | 약 10 pF ~ 15 pF (부하 효과 80% 이상 절감) |
| 유효 아날로그 시스템 대역폭 | 6 MHz ~ 10 MHz 내외 (저주파 전용) | 프로브 정격 전대역 (100 MHz ~ 500 MHz) |
| 프로브 트리머 커패시터 보상 | 불필요 (보상 회로 비활성화) | 필수 (스코프 입력단 용량 매칭 필수) |
비교표에서 드러나듯, 10MHz 이상의 디지털 신호나 MCU 클록 라인을 1x 모드로 측정할 경우 프로브의 거대한 기생 커패시턴스가 신호의 상승 에지를 둔화시켜 회로 오작동을 직접 유발합니다. 따라서 정밀 아날로그 노이즈 측정을 제외한 모든 디지털 계측에서는 10x 모드를 기본값으로 사용해야 합니다.
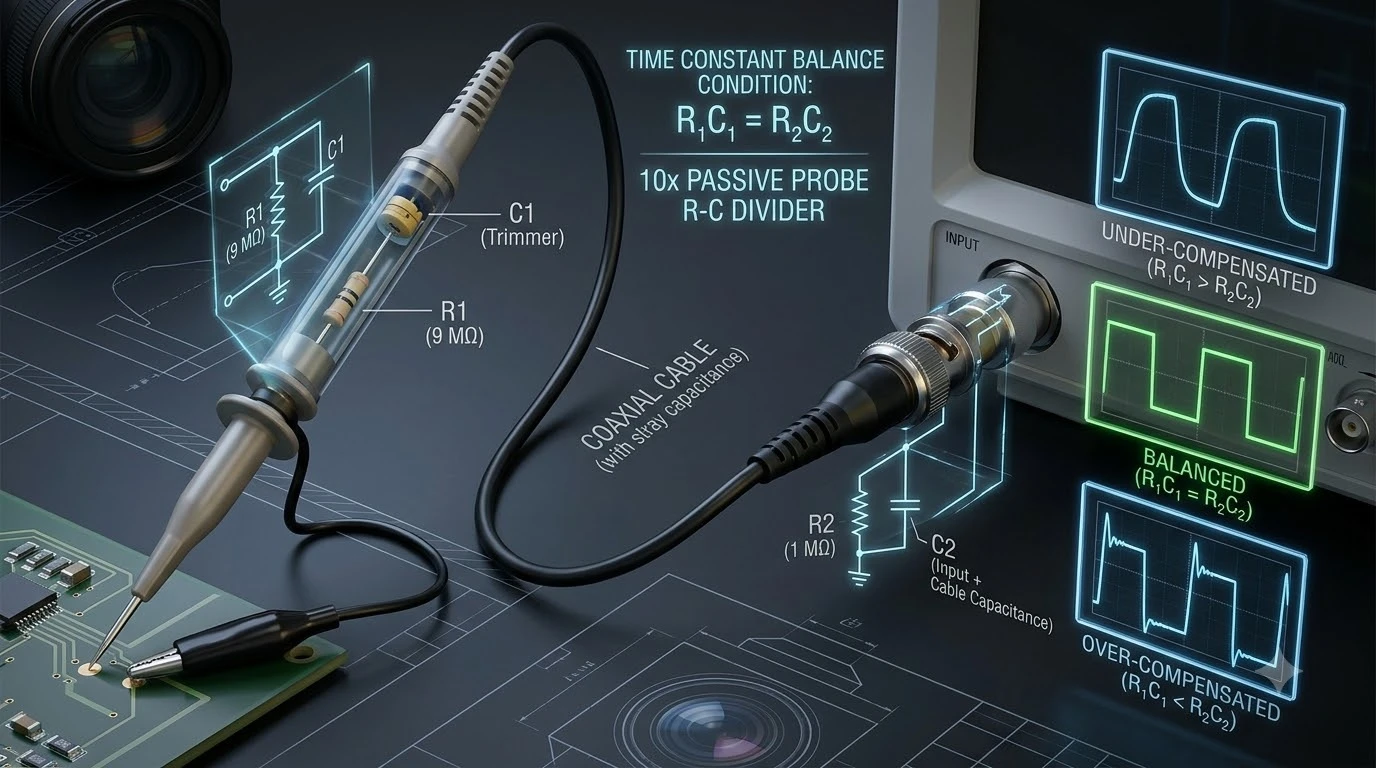
제조사 표준 4단계 프로브 보상 절차 및 왜곡 판별 기준
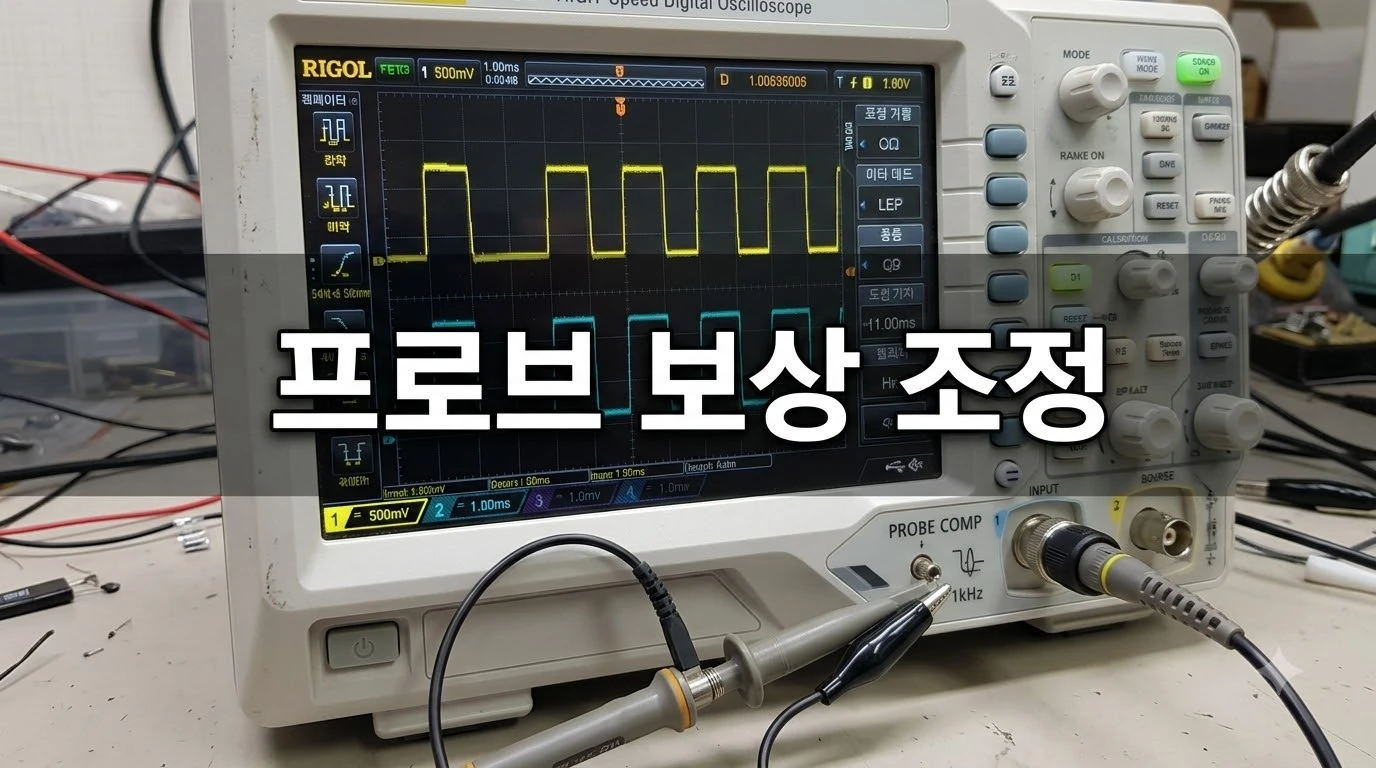
오실로스코프 전면에 탑재된 PROBE COMP(또는 CAL) 단자는 정밀한 1kHz, 3V~5V 피크-투-피크 기준 사각파를 출력합니다. 이 테스트 펄스를 프로브에 인가하여 디스플레이 파형을 관측하면서 트리머 커패시터를 조정합니다.
→
10x 프로브 팁 접촉
→
트리머 커패시터 조정(Cp)
→
평탄한 플랫 톱(Flat Top) 수렴
트리머 커패시터 회전 시 화면에 관측되는 3가지 파형 상태는 다음과 같이 명확히 구분됩니다.
- 저보상(Under-compensated, $C_p < C_{match}$): 고주파 감쇄가 심하여 사각파의 상승 모서리가 둥글게 깎여나가는 지수함수적 롤오프 형태를 띱니다. 신호의 실제 상승 시간이 둔화되어 측정됩니다.
- 과보상(Over-compensated, $C_p > C_{match}$): 고주파 통과량이 과다하여 상승 에지 끝단에 뾰족한 오버슈트 스파이크가 솟아오릅니다. 회로에 존재하지 않는 스위칭 링잉 노이즈가 있는 것처럼 오인하게 만듭니다.
- 임계 보상(Properly Compensated, $C_p = C_{match}$): 상승 모서리가 직각을 유지하며 상단 플랫 톱(Flat top) 구간이 완벽하게 수평을 유지합니다.
$$V_{out}(s) = V_{in}(s) \cdot \frac{\frac{R_{scope}}{1 + s R_{scope} C_{scope}}}{\frac{R_{scope}}{1 + s R_{scope} C_{scope}} + \frac{R_p}{1 + s R_p C_p}} \quad \xrightarrow{R_p C_p = R_{scope} C_{scope}} \quad \frac{V_{out}}{V_{in}} = \frac{R_{scope}}{R_{scope} + R_p} = \frac{1}{10}$$
- 조건 성립 시: 주파수 복소수 변수 $s$가 소거되어 직류부터 고주파까지 감쇄비가 10:1로 상쇄됨
- $C_p$ 튜닝 범위: 통상 패시브 프로브의 가변 범위는 8pF ~ 25pF 수준으로 오실로스코프 사양과 상호 호환되어야 함
자동화 검증을 위한 SCPI 오실로스코프 캘리브레이션 펌웨어 및 연산 스크립트
양산 라인이나 연구소 자동화 테스트 벤치(ATE)에서는 이더넷 또는 USB VISA 인터페이스를 통해 SCPI(Standard Commands for Programmable Instruments) 명령어로 오실로스코프 프로브의 오버슈트 및 펄스 상승 시간을 자동 측정하여 보상 정합 여부를 판정합니다.
아래 C/C++ 코드는 마이크로컨트롤러 또는 테스트 컨트롤러에서 표준 SCPI 프로토콜을 전송하여 채널 1의 사각파 보정 신호에 대한 오버슈트와 프레슈트(Preshoot) 파라미터를 읽어오고 유효성을 검증하는 펌웨어 드라이버 루틴입니다.
#include <stdio.h>
#include <string.h>
#include <stdlib.h>
#include <stdbool.h>

#define MAX_SCPI_BUFFER   128
#define OVERSHOOT_LIMIT   5.0f  // 최대 허용 오버슈트 기준 (5% 미만 정상)

typedef enum {
    PROBE_PERFECT = 0,
    PROBE_OVER_COMPENSATED = 1,
    PROBE_UNDER_COMPENSATED = 2,
    PROBE_COMM_ERROR = 3
} ProbeCompStatus_t;

// 가상의 계측기 직렬/이더넷 송수신 인터페이스 함수
extern bool SCPI_Send(const char *cmd);
extern bool SCPI_Receive(char *buffer, size_t max_len);

ProbeCompStatus_t Verify_Oscilloscope_Probe_Compensation(void) {
    char rx_buf[MAX_SCPI_BUFFER] = {0};
    float overshoot_pct = 0.0f;
    float rise_time_ns = 0.0f;

    // 1. 채널 1 자동 오토셋 및 사각파 캘리브레이션 모드 구성
    SCPI_Send(":AUToscale\n");
    SCPI_Send(":MEASure:SOURce CHANnel1\n");

    // 2. 오버슈트(과보상 판별) 및 상승 시간 계측 쿼리
    SCPI_Send(":MEASure:OVERshoot?\n");
    if (!SCPI_Receive(rx_buf, sizeof(rx_buf))) return PROBE_COMM_ERROR;
    overshoot_pct = strtof(rx_buf, NULL);

    SCPI_Send(":MEASure:RISetime?\n");
    if (!SCPI_Receive(rx_buf, sizeof(rx_buf))) return PROBE_COMM_ERROR;
    rise_time_ns = strtof(rx_buf, NULL) * 1e9f;

    // 3. 판정 로직: 오버슈트가 5% 초과 시 과보상, 상승시간이 500ns 이상 과도 지연 시 저보상
    if (overshoot_pct > OVERSHOOT_LIMIT) {
        printf("[경고] 프로브 과보상 상태 감지: Overshoot = %.2f%%\n", overshoot_pct);
        return PROBE_OVER_COMPENSATED;
    } else if (rise_time_ns > 350.0f) {
        printf("[경고] 프로브 저보상 상태 감지: Rise Time = %.2f ns\n", rise_time_ns);
        return PROBE_UNDER_COMPENSATED;
    }

    printf("[정상] 프로브 R-C 보상 임계 평형 완료 (Flat-top 일치)\n");
    return PROBE_PERFECT;
}
위 SCPI 펌웨어 루틴을 통해 계측기가 부팅될 때 프로브의 오버슈트율을 자동으로 읽어 들여 5% 이내로 수렴하는지 즉각 진단할 수 있습니다. 다음 파이썬 계산기는 프로브의 커패시턴스 오차에 따른 주파수별 이득 왜곡 및 실제 펄스 왜곡률을 시뮬레이션합니다.
# Python 3: 10x 오실로스코프 프로브 시정수 불일치에 따른 고주파 감쇄율 해석기
import math

def analyze_probe_compensation(r_scope_mohm, c_scope_pf, r_probe_mohm, c_probe_pf, freq_khz):
    # 단위 환산
    r_s = r_scope_mohm * 1e6
    c_s = c_scope_pf * 1e-12
    r_p = r_probe_mohm * 1e6
    c_p = c_probe_pf * 1e-12
    w = 2.0 * math.pi * (freq_khz * 1e3)

    # R-C 병렬 복소 임피던스 계산: Z = R / (1 + j*w*R*C)
    z_scope = r_s / complex(1, w * r_s * c_s)
    z_probe = r_p / complex(1, w * r_p * c_p)

    # 전압 감쇄비 (V_scope / V_in)
    attenuation = abs(z_scope / (z_probe + z_scope))
    ideal_attenuation = 0.100  # 정밀 10:1 감쇄 기준 (0.100)
    error_pct = ((attenuation - ideal_attenuation) / ideal_attenuation) * 100.0

    # 이상적인 매칭 커패시터 값: C_p_ideal = (R_scope * C_scope) / R_probe
    c_p_ideal = (r_s * c_s) / r_p

    print(f"[{freq_khz} kHz 지점 보상 상태 해석]")
    print(f"- 실제 감쇄 계수: {attenuation:.4f} (기준치: 0.1000)")
    print(f"- 고주파 계측 오차율: {error_pct:+.2f} %")
    print(f"- 이상적 프로브 커패시터 정합값: {c_p_ideal * 1e12:.2f} pF")

# 스코프: 1MOhm, 15pF / 프로브: 9MOhm, 현재설정: 1.2pF (미흡한 저보상 상태), 100kHz 분석
analyze_probe_compensation(r_scope_mohm=1.0, c_scope_pf=15.0, r_probe_mohm=9.0, c_probe_pf=1.2, freq_khz=100.0)
위 스크립트 실행 결과를 확인하면 $C_p$ 설정이 이상적인 정합값(1.67pF)보다 0.47pF만 작아도 100kHz 이상의 구형파 신호에서 10%를 상회하는 진폭 감쇄 오차가 발생함을 수학적으로 명확히 확인할 수 있습니다.
오실로스코프 프로브 정밀 계측 실무 체크리스트
- 채널 이전 시 재보상: 프로브를 다른 채널이나 다른 제조사의 스코프 BNC 단자로 이동 연결한 경우 즉시 사각파 보상을 수행한다.
- 악어클립 접지선 제거: 50MHz 이상의 고주파 신호나 빠른 스위칭 노이즈 측정 시 긴 악어클립 접지 리드(인덕턴스 유발)를 배제하고 스프링 접지(Ground Spring)를 사용한다.
- 스코프 채널 감쇄비 설정 동기화: 프로브 하드웨어 스위치를 10x로 변경했을 때 오실로스코프 UI 채널 설정 메뉴의 감쇄비가 자동으로 10:1로 연동되었는지 확인한다.
- 비전도성 도구 사용: 프로브 헤드의 가변 트리머 스크루를 돌릴 때 유도 노이즈 유입을 막기 위해 반드시 번들로 제공된 플라스틱 세라믹 조정기를 사용한다.
실무 엔지니어링 FAQ
Q1. 프로브 1x 모드에서는 왜 트리머 스크루를 돌려도 파형에 아무런 변화가 없습니까?
1x 모드에서는 프로브 내부의 9MΩ 저항과 병렬 가변 보상 커패시터($C_p$)가 물리적 스위치에 의해 완전히 바이패스(단락)되기 때문입니다. 1x 신호선은 동축 케이블을 거쳐 오실로스코프 입력단으로 직결되므로 가변 커패시터가 회로에 전혀 관여하지 않습니다.
Q2. 10x 프로브 보상을 제대로 맞췄는데도 스위칭 파형에 링잉이 관측되는 이유는 무엇입니까?
프로브 자체의 내부 R-C 보상이 완벽하더라도 프로브 팁 끝에 연결된 긴 악어클립 접지선이 만드는 표유 기생 인덕턴스(통상 100nH 이상) 때문입니다. 접지선의 인덕턴스와 프로브 입력 커패시턴스가 직렬 공진 탱크를 형성하므로, 접지선을 제거하고 팁 바로 아래에 단축 스프링 접지(Ground Spring)를 장착해야 허위 링잉을 제거할 수 있습니다.
Q3. 타사 오실로스코프에 타사 수동 프로브를 장착했을 때 보상 조정이 불가능한 경우가 있습니까?
그렇습니다. 오실로스코프 기종마다 입력 커패시턴스 규격(예: 8pF, 15pF, 25pF 등)이 상이합니다. 프로브의 보상 범위(Compensation Range, 예: 10pF~20pF)가 해당 스코프의 입력 커패시턴스를 포괄하지 못하면 트리머 스크루를 끝까지 돌려도 임계 평형에 도달하지 못하므로 상호 정합 범위를 데이터시트에서 사전 대조해야 합니다.
공식 기술 규격 및 제조사 가이드라인
이 글은 정보 제공을 목적으로 작성되었으며, 실제 기기·환경·정책에 따라 결과가 다를 수 있습니다. 보다 정확하고 최신인 정보는 아래 공신력 있는 기관의 자료를 함께 참고하시기 바랍니다.