MOSFET 게이트 저항 스위칭 속도: 링잉과 노이즈 발열 균형 설계
동기식 벅 컨버터, BLDC 모터 드라이버 인버터, 고밀도 SMPS를 설계할 때 전력 변환 효율과 전자파 적합성(EMC) 사이의 충돌은 전력전자 엔지니어가 마주하는 가장 치명적인 병목 현상입니다. 특히 MOSFET 게이트 저항 스위칭 속도 간의 상관관계를 면밀히 계산하지 않고 드라이버 회로를 구성하면, 턴온/턴오프 전환 구간에서 발생하는 급격한 전압 변화율(dv/dt)과 전류 변화율(di/dt)로 인해 전력 소자가 파괴되거나 극심한 방사 노이즈가 유발됩니다. 반대로 노이즈를 억제하고자 저항값을 과도하게 키우면 스위칭 손실이 급증하여 시스템 열화로 직결되는 트레이드오프가 발생합니다.
스위칭 천이 시간 동안 MOSFET 내부의 밀러 플래토(Miller Plateau) 구간을 통과하는 전하 충방전 속도는 외부 게이트 직렬 저항($R_g$)과 기생 커패시턴스에 의해 절대적으로 지배됩니다. 보드 상의 표유 인덕턴스(Stray Inductance)와 결합된 공진 링잉을 억제하면서도 열 폭주를 방어하기 위해서는 제조사 앱노트 기반의 정밀한 감쇠비 및 전력 손실 모델링이 선행되어야 합니다.
페이지내용
MOSFET 게이트 저항 스위칭 속도: 밀러 커패시턴스와 천이 메커니즘
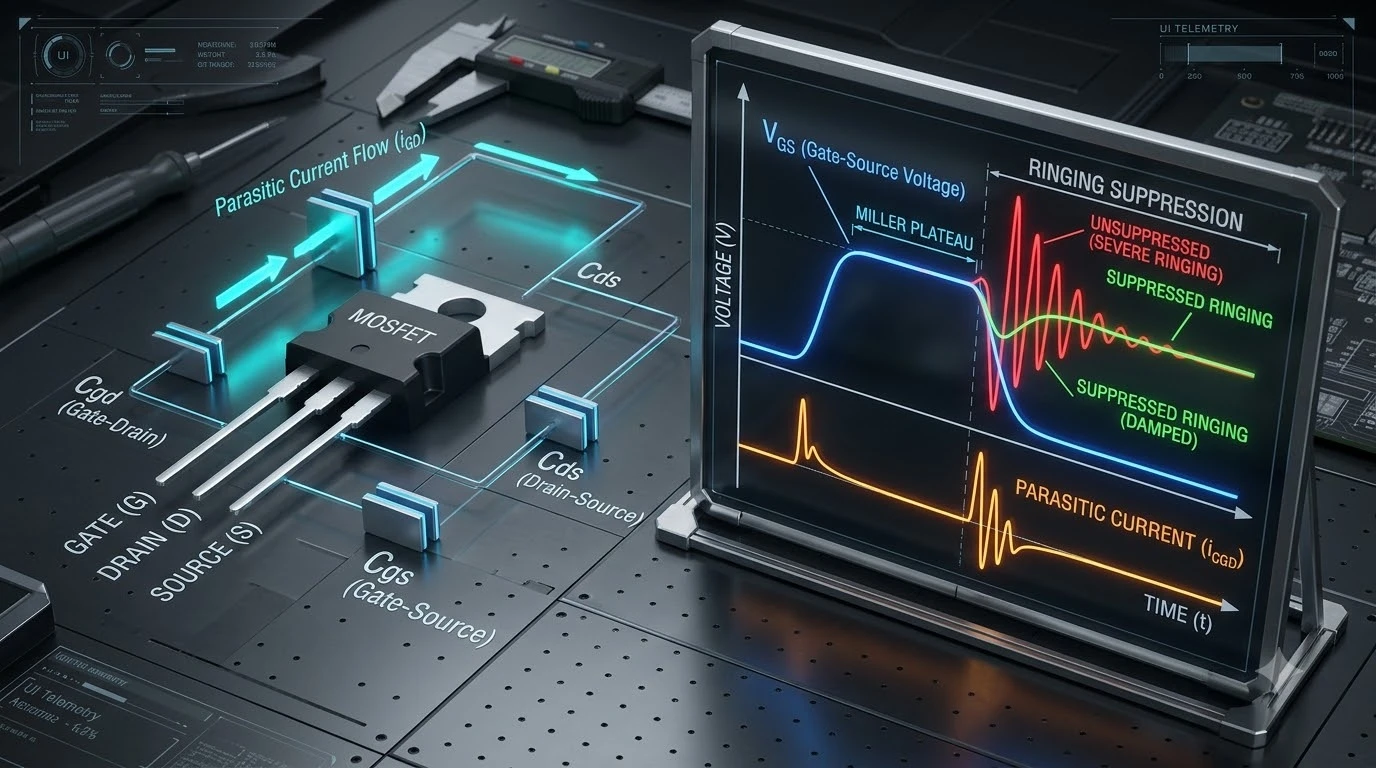
MOSFET의 스위칭 메커니즘은 게이트-소스 커패시턴스($C_{gs}$)와 게이트-드레인 커패시턴스($C_{gd}$, 밀러 커패시턴스)의 충전 및 방전 과정입니다. 게이트 구동 전압($V_{drv}$)이 인가되면 게이트 전압은 문턱 전압($V_{th}$)까지 지수함수적으로 상승한 후, 드레인-소스 전압($V_{ds}$)이 하강하는 동안 전압 상승이 멈추는 밀러 플래토 구간($V_{plat}$)에 머물게 됩니다.
밀러 플래토 구간 동안 게이트 드라이버에서 유입되는 전류 $I_g = \frac{V_{drv} - V_{plat}}{R_g + R_{drv} + R_{g,int}}$는 드레인-소스 전압 강하 속도($\frac{dv}{dt} = \frac{I_g}{C_{gd}}$)를 결정합니다. 게이트 저항 $R_g$가 작을수록 구동 피크 전류가 증가하여 밀러 구간을 신속히 통과하므로 스위칭 손실($E_{sw}$)은 대폭 감소합니다. 그러나 이 과정에서 발생하는 급격한 전압 및 전류 스윙은 기생 인덕턴스와 결합해 심각한 과전압 스파이크를 형성합니다.
"MOSFET 게이트 저항값의 하한선은 전원 루프 기생 인덕턴스와 기생 용량이 형성하는 RLC 직렬 회로의 임계 감쇠(Critical Damping) 조건에 의해 제한됩니다. 저항값이 임계 감쇠 저항($2\sqrt{L/C}$) 이하로 낮아지면 게이트-소스 단자에 심각한 전압 링잉이 발생하여 Vgs 정격을 초과하거나 오도통(Spurious Turn-on)을 유발합니다."
— Texas Instruments Application Report (SLUA618): Fundamentals of MOSFET and IGBT Gate Driver Circuits
TI 기술 문서에서 규정하듯, 회로의 전력 효율만을 위해 게이트 저항을 0에 가깝게 줄이는 것은 자살골에 가깝습니다. 게이트 루프 인덕턴스가 단 10nH만 존재하더라도 공진 링잉으로 인해 최대 $V_{gs}$ 허용 전압(통상 ±20V)을 초과하여 산화막 절연 파괴로 이어지기 때문입니다.
게이트 저항 크기에 따른 시스템 파라미터 트레이드오프 비교
게이트 저항값($R_g$)의 선택은 전원단의 발열 밀도, 방열판 크기, EMI 필터 감쇄 차수, 그리고 스위칭 주파수 상한선을 종합적으로 결정짓는 핵심 튜닝 지표입니다. 저항값에 따른 물리적 파라미터 변동 특성을 비교하면 다음과 같습니다.
| 구분 항목 | 소형 게이트 저항 (1Ω ~ 4.7Ω) | 중형 최적 저항 (10Ω ~ 22Ω) | 대형 게이트 저항 (47Ω ~ 100Ω) |
|---|---|---|---|
| 스위칭 천이 시간 ($t_r, t_f$) | 극도로 빠름 (수 ns 단위) | 균형적 (15ns ~ 40ns) | 느림 (100ns 이상) |
| 스위칭 전력 손실 ($P_{sw}$) | 최소화 (효율 극대화) | 보통 (방열 설계 용이) | 심각한 발열 발생 (소손 위험) |
| 드레인 전압 오버슈트/링잉 | 매우 심함 (스너버 회로 필수) | 임계 감쇠 이내 제어 | 거의 없음 (매끄러운 파형) |
| EMI 전도/방사 노이즈 | 고주파 대역 노이즈 급증 | CISPR 25/32 규격 만족 용이 | 최소화 (필터 원가 절감) |
위 비교 데이터에서 볼 수 있듯이 스위칭 속도를 무작정 늦추면 노이즈와 전압 링잉은 사라지지만, 천이 구간 동안 드레인 전압과 전류가 교차하는 영역($\int V_{ds} \cdot I_d \, dt$)이 확장되어 MOSFET 다이 온도가 급격히 상승합니다. 반대로 저항이 너무 작으면 하프 브리지 구성에서 상하단 FET가 동시 턴온되는 직통(Shoot-through) 전류 파괴가 발생합니다.
비대칭 게이트 저항 설계와 기생 오도통(dv/dt Turn-on) 방지
하프 브리지 및 풀 브리지 인버터에서 하단 MOSFET이 급격히 턴온될 때, 상단 MOSFET의 스위칭 노드 전압은 $0\text{V}$에서 고전압 버스 전압($V_{bus}$)으로 가파르게 상승합니다. 이때 상단 FET의 드레인-게이트 기생 용량($C_{gd}$)을 통해 유도 전류 $I_{induced} = C_{gd} \cdot \frac{dv}{dt}$가 흘러들어 게이트 단자에 인가됩니다.
이 유도 전류가 상단 FET의 게이트 방전 저항을 통과하면서 형성하는 전압 강하가 문턱 전압($V_{th}$)을 넘어서면, 꺼져 있어야 할 상단 FET가 순간적으로 켜지며 상하단 단락 사고가 일어납니다. 이를 방지하기 위한 정석적인 솔루션은 비대칭 게이트 구동 네트워크(Asymmetric Gate Driving)입니다.
→
턴온 저항 (Rg,on: 10Ω ~ 22Ω)
→
MOSFET 게이트
턴온 시에는 $R_{g,on}$을 통해 부드럽게 전류를 주입하여 드레인 링잉과 EMI를 억제하고, 턴오프 시에는 쇼트키 다이오드를 거쳐 초저저항 $R_{g,off}$로 전하를 접지로 신속히 배출함으로써 밀러 효과에 의한 기생 오도통 전압을 문턱 전압 한참 아래로 억제합니다.
$$I_{peak} = \frac{V_{drv} - V_{ol}}{R_{g,ext} + R_{drv} + R_{g,int}} \quad , \quad R_{g,total} \ge 2\sqrt{\frac{L_{trace}}{C_{iss}}}$$
- $R_{drv}$ / $R_{g,int}$: 게이트 드라이버 내부 출력 임피던스 및 MOSFET 내부 실리콘 게이트 저항
- $L_{trace}$ / $C_{iss}$: PCB 게이트 루프 표유 인덕턴스 및 입력 등가 커패시턴스($C_{gs} + C_{gd}$)
- 드라이버 정격 보호: 연산된 $I_{peak}$ 값이 게이트 드라이버 IC의 최대 소스/싱크 출력 사양을 넘지 않도록 외장 저항값 설정 필수
임베디드 펌웨어 하드웨어 데드타임 설정 및 파이썬 파라미터 계산 검증
하드웨어 수준의 게이트 저항 튜닝과 병행하여, 하프 브리지 제어 펌웨어에서는 상단 FET와 하단 FET가 전환되는 순간 직통 단락을 방지하기 위한 데드타임(Dead-time)을 정확히 계산하여 타이머 레지스터에 하드웨어적으로 주입해야 합니다.
아래 C/C++ 펌웨어 코드는 STM32 고급 제어 타이머(TIM1)를 초기화할 때, 게이트 저항에 의해 지연된 턴오프 시간($t_{d(off)} + t_f$)을 고려하여 상하단 보완 PWM 출력 사이에 안전한 데드타임(250ns)을 삽입하는 설정 스니펫입니다.
#include <stdint.h>
#include "stm32f4xx.h"

// 하프브리지 직통 방지용 하드웨어 데드타임 및 상하단 보완 PWM 설정 루틴
void Timer1_Complementary_PWM_Init(uint16_t arr_period, uint8_t deadtime_ticks) {
    // 1. TIM1 클록 활성화 및 카운터 정지
    RCC->APB2ENR |= RCC_APB2ENR_TIM1EN;
    TIM1->CR1 &= ~TIM_CR1_CEN;

    // 2. 주기 및 듀티비 설정 (중심 정렬 모드 1 채택)
    TIM1->ARR = arr_period;
    TIM1->CCR1 = arr_period / 2; // 50% 초기 듀티
    TIM1->CR1 |= TIM_CR1_CMS_0;  // Center-aligned mode 1

    // 3. 채널 1 및 채널 1N(상하단) 보완 출력 모드 설정
    TIM1->CCMR1 |= (TIM_CCMR1_OC1M_1 | TIM_CCMR1_OC1M_2); // PWM Mode 1
    TIM1->CCER |= (TIM_CCER_CC1E | TIM_CCER_CC1NE);       // CH1, CH1N 출력 인에이블

    // 4. 하드웨어 데드타임 제어 레지스터 (BDTR) 주입
    // 시스템 클록 168MHz 기준: 1 tick = 5.95ns. deadtime_ticks=42 설정 시 약 250ns 지연 확보
    TIM1->BDTR &= ~TIM_BDTR_DTG;
    TIM1->BDTR |= (deadtime_ticks & TIM_BDTR_DTG);
    TIM1->BDTR |= TIM_BDTR_MOE; // 메인 출력 인에이블

    // 5. 타이머 카운터 기동
    TIM1->CR1 |= TIM_CR1_CEN;
}
위 펌웨어에서 주입된 데드타임은 게이트 저항에 의해 둔화된 스위칭 지연보다 항상 여유 있게 길어야 합니다. 다음 파이썬 계산기는 MOSFET 데이터시트의 총 게이트 전하량($Q_g$), 밀러 전하($Q_{gd}$), 드라이버 사양을 입력받아 적정 게이트 저항 범위와 스위칭 전력 손실을 산출합니다.
# Python 3: MOSFET 게이트 저항, 피크 구동 전류 및 스위칭 손실 분석기
def analyze_gate_drive(v_drv, v_plat, q_g_nc, q_gd_nc, r_g_ext, r_drv, r_g_int, f_sw_hz, v_ds, i_d):
    # 1. 총 구동 임피던스 도출
    r_total = r_g_ext + r_drv + r_g_int

    # 2. 피크 구동 전류 (밀러 플래토 구간 구동 전류)
    i_peak = (v_drv - v_plat) / r_total

    # 3. 밀러 구간 지속 시간(t_sw) 및 천이 손실 추정
    q_gd_coulomb = q_gd_nc * 1e-9
    t_sw = q_gd_coulomb / i_peak

    # 스위칭 1주기당 손실: E_sw = 0.5 * Vds * Id * (t_rise + t_fall)
    # 턴온/턴오프 대칭 근사치 적용
    e_sw = v_ds * i_d * t_sw
    p_sw = e_sw * f_sw_hz

    # 게이트 구동 자체 소모 전력: P_gate = V_drv * Q_g * f_sw
    p_gate = v_drv * (q_g_nc * 1e-9) * f_sw_hz

    print(f"[게이트 드라이브 해석 결과]")
    print(f"- 밀러 구간 피크 전류: {i_peak:.2f} A")
    print(f"- 천이 스위칭 시간 (t_sw): {t_sw * 1e9:.1f} ns")
    print(f"- 스위칭 전력 손실 (P_sw): {p_sw:.2f} W")
    print(f"- 게이트 드라이버 소비 전력: {p_gate * 1e3:.2f} mW")

# 입력 파라미터: Vdrv=12V, Vplat=4.5V, Qg=50nC, Qgd=15nC, Rg_ext=10Ohm, Rdrv=2Ohm, Rg_int=1.5Ohm
# 부하 조건: Fsw=100kHz, Vds=48V, Id=20A
analyze_gate_drive(12.0, 4.5, 50.0, 15.0, 10.0, 2.0, 1.5, 100000.0, 48.0, 20.0)
위 스크립트 실행 결과를 통해 외부 저항 $R_{g,ext}$를 10Ω에서 4.7Ω으로 낮출 경우 밀러 천이 시간이 단축되어 $P_{sw}$ 손실이 급감함을 정량적으로 파악할 수 있으며, 동시에 드라이버 IC가 감당해야 하는 0.5A 이상의 피크 전류 정격을 사전 검증할 수 있습니다.
게이트 드라이브 회로 실무 PCB 레이아웃 원칙
- 게이트 루프 면적 최소화: 게이트 트레이스와 소스 복귀 라인은 반드시 상하 층으로 겹쳐(Overlapped) 배선하여 기생 인덕턴스($L_{trace}$)를 5nH 미만으로 억제한다.
- 드라이버 IC 밀착 실장: 게이트 드라이버와 저항은 MOSFET 핀으로부터 최대 10mm 이내의 최단 거리에 배치한다.
- 기생 턴온 풀다운 저항 필수: MCU 초기화 및 고임피던스 상태 시 게이트 부유를 방지하기 위해 $10\text{k}\Omega$ 풀다운 저항을 게이트-소스 핀에 직결한다.
- 켈빈 소스(Kelvin Source) 라우팅: 대전류가 흐르는 파워 소스와 게이트 드라이브 복귀 소스 배선을 물리적으로 분리하여 소스 인덕턴스에 의한 게이트 전압 강하를 차단한다.
실무 엔지니어링 FAQ
Q1. MOSFET 내부 게이트 저항(Rg,int)이 데이터시트에 표기되어 있는데 외장 저항은 왜 필요한가요?
소자 내부의 폴리실리콘 게이트 저항($R_{g,int}$)은 제조 공정상 고정된 물리적 값(통상 1Ω~3Ω)입니다. 이 값만으로는 PCB 배선 인덕턴스와 형성되는 공진 링잉을 감쇠시키기에 부족하며, 스위칭 속도를 조절하여 EMC 인증 기준을 맞출 수 없기 때문에 회로 설계자가 외부 저항($R_{g,ext}$)을 추가해 동작점을 미세 조정해야 합니다.
Q2. 게이트 저항으로 일반 1/16W 권선형 또는 금속박 칩 저항을 사용해도 되나요?
권선형(Wire-wound) 저항은 자체 기생 인덕턴스가 매우 커서 스위칭 링잉을 더욱 악화시키므로 절대 사용해서는 안 됩니다. 또한 스위칭 순간 수 암페어의 펄스 전류가 반복 유입되므로 일반 범용 후막 칩 저항 대신 펄스 내량(Pulse-proof) 정격이 보장된 저인덕턴스 후막 또는 금속 박막(Thin-film) 저항을 선정해야 저항 소체가 파손되지 않습니다.
Q3. 액티브 밀러 클램프(Active Miller Clamp) 기능이 있는 드라이버를 쓰면 Rg,off를 생략할 수 있나요?
액티브 밀러 클램프 기능이 탑재된 드라이버 IC는 게이트 전압이 약 2V 이하로 떨어지는 순간 내부 저임피던스 트랜지스터를 직접 접지로 도통시켜 밀러 전류를 우회시킵니다. 따라서 별도의 외장 역병렬 다이오드와 턴오프 전용 저항 네트워크를 생략할 수 있어 보드 실장 면적과 부품 원가를 절감할 수 있습니다.
공식 기술 가이드 및 데이터시트 규격
이 글은 정보 제공을 목적으로 작성되었으며, 실제 기기·환경·정책에 따라 결과가 다를 수 있습니다. 보다 정확하고 최신인 정보는 아래 공신력 있는 기관의 자료를 함께 참고하시기 바랍니다.